
 Česky
 English
 Deutsch
 Polski
 Français
 Srpski
Programmazione di robot industriali e postazioni robotizzate
Scriviamo il codice che mette in moto la vostra produzione
Programmiamo robot industriali per nuove operazioni e modifichiamo i cicli di postazioni esistenti. Descrivete il tipo di robot, l'utensile o la pinza, il pezzo e il risultato richiesto. Se il ciclo è collegato a un PLC o a un'altra stazione, indicate anche il modo di trasferimento del pezzo e il tempo ciclo richiesto.
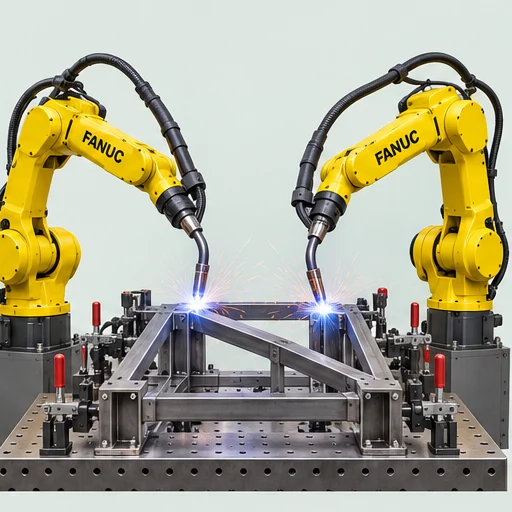
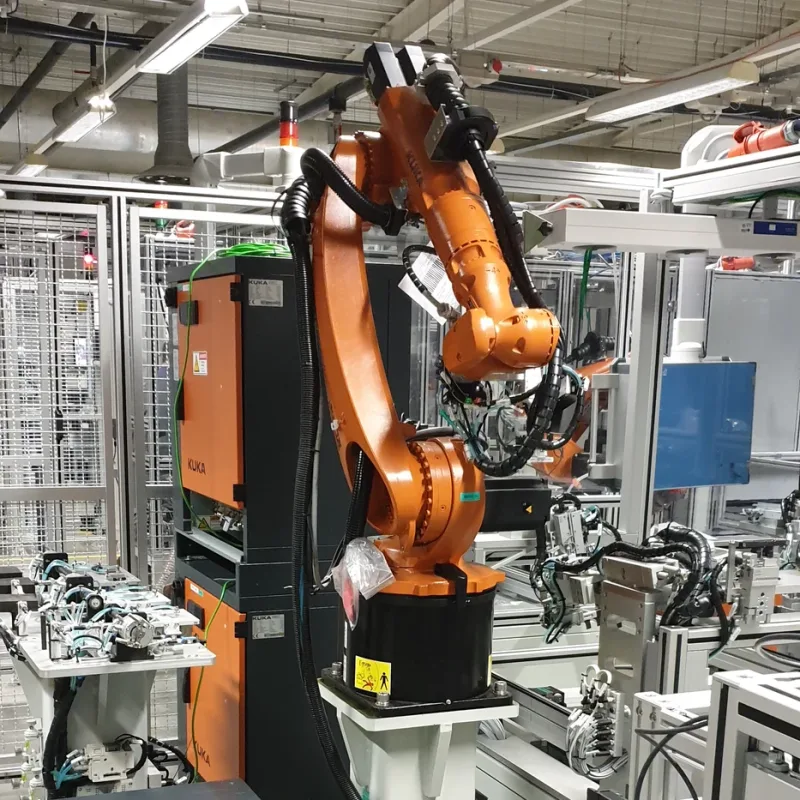
Robotizzazione della produzione e modifiche di postazioni robotizzate
La manipolazione robotizzata comprende presa, spostamento e trasferimento del pezzo in funzione del ciclo di lavoro. Un nuovo prodotto su una postazione robotizzata esistente può richiedere la modifica del programma del robot e della pinza, dell'utensile o dell'attrezzatura. Indicate il modello del robot, la modalità di carico del pezzo e i requisiti del nuovo ciclo. In base alla documentazione disponibile valuteremo il collegamento con il PLC, lo scambio di segnali e le condizioni di collaudo.
Per una nuova postazione descrivete l'operazione e le attrezzature di cui disponete già. Per una cella esistente mostrateci il ciclo attuale e la modifica che dovete apportare.
Per la valutazione è importante l'intero svolgimento del lavoro: carico del pezzo, movimento del robot, azione dell'utensile e trasferimento all'operazione successiva. Un video del ciclo attuale aiuta a mostrare anche le attese di altri impianti o dell'operatore.
Programmazione robot per specifiche operazioni produttive
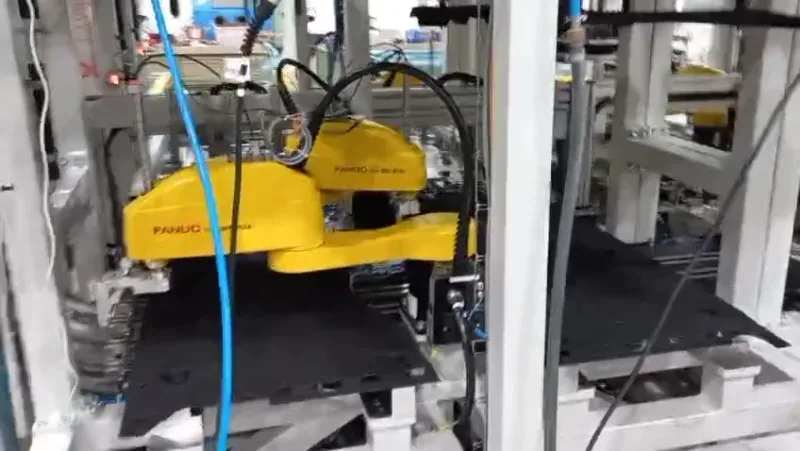
Programma e movimenti di lavoro
Creazione o modifica delle traiettorie in base alla posizione del pezzo, all'utensile e allo spazio disponibile. In caso di modifica di un'applicazione esistente definiamo cosa deve rimanere invariato.
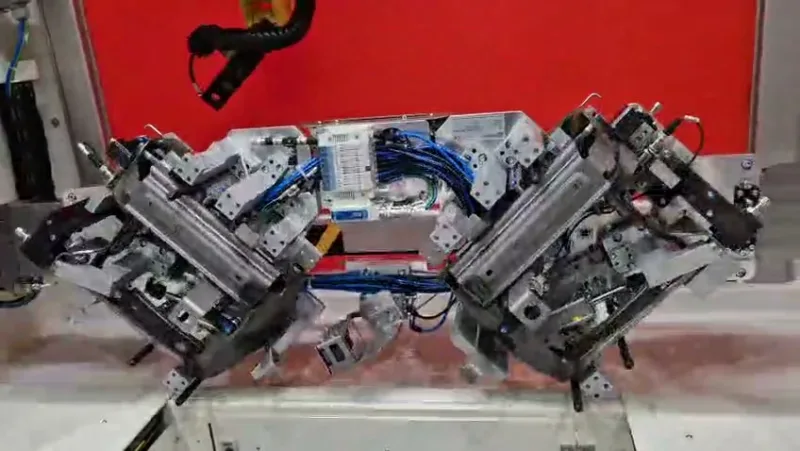
Utensile e carico del pezzo
Condizioni di prontezza dell'utensile, carico del prodotto e completamento dell'operazione. La fornitura o la modifica di utensile e attrezzatura viene definita separatamente nell'ambito della commessa.
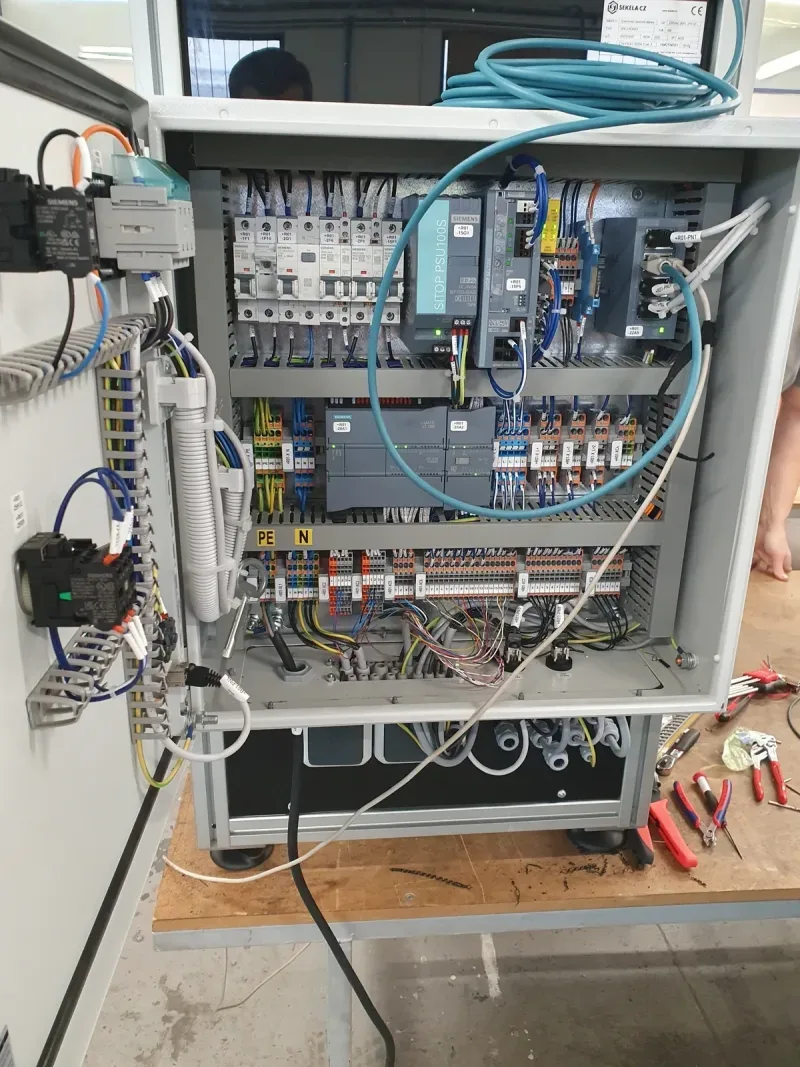
Controllo dell'intera postazione
Collegamenti tra robot, PLC e altri impianti. Concordiamo il trasferimento degli stati e il coordinamento con carico, scarico e lavoro dell'operatore.
Celle di saldatura e stazioni di controllo robotizzate
In fase di progettazione definiamo il movimento del robot insieme all'utensile, al carico del pezzo e alla comunicazione con la tecnologia circostante.
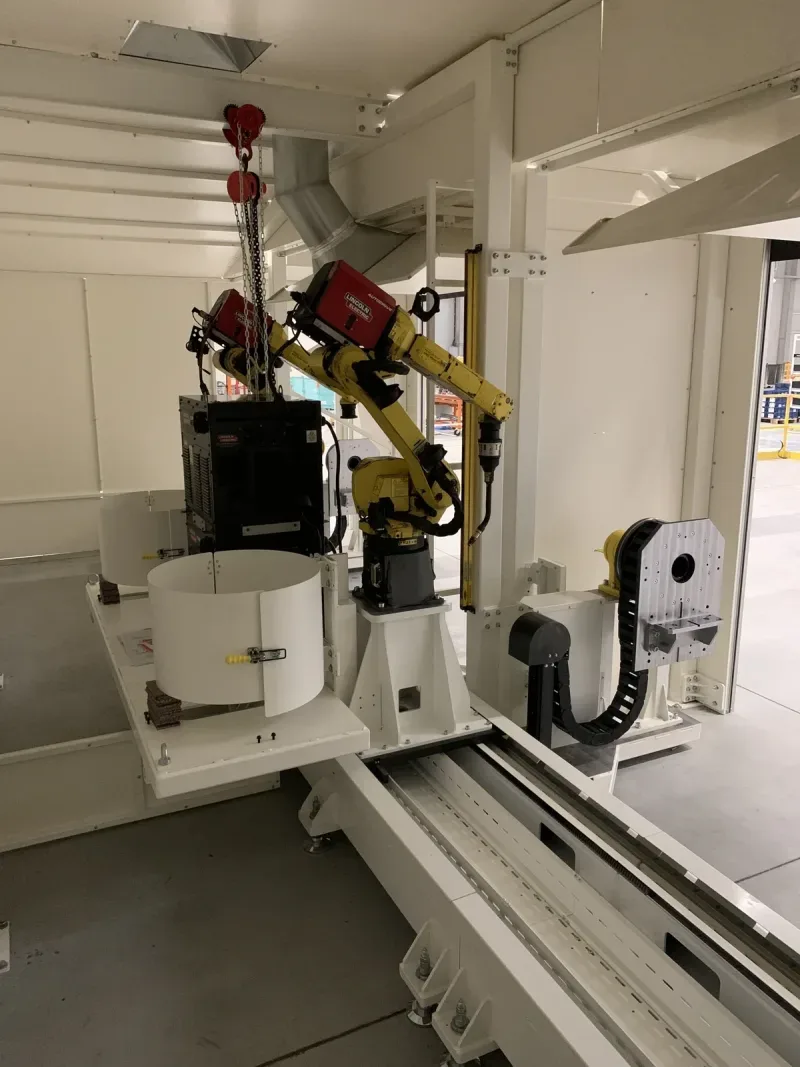
Celle di saldatura con uno o più robot
Scegliamo il numero di robot e la disposizione della cella in base all'accessibilità delle saldature, alla modalità di carico e al tempo ciclo richiesto. In base alla specifica ci occupiamo di attrezzature, programmazione e coordinamento dei robot con gli altri movimenti della cella.
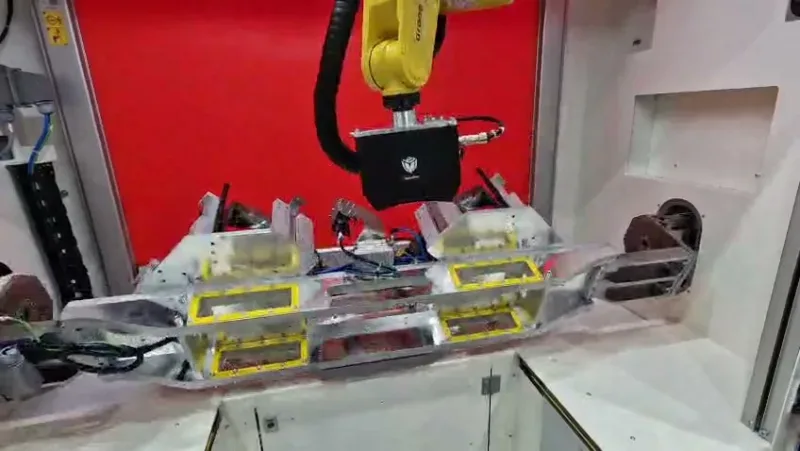
Scanner 3D, telecamere industriali e sensori
Il robot può portare una telecamera o uno scanner 3D su più punti del pezzo oppure spostare il pezzo davanti a un sensore fisso. In base alla specifica verifichiamo ad esempio presenza, orientamento o dimensioni. Per la progettazione servono caratteristiche da controllare, tolleranze, campioni e tempo disponibile per il controllo.
Modifiche di celle di saldatura robotizzate di altri fornitori
Per un cliente del settore automobilistico modifichiamo celle di saldatura robotizzate esistenti del fornitore originale DEL a.s.
Dovete modificare una cella di saldatura nel vostro stabilimento? Per una prima valutazione ci sono utili il tipo di robot e di cella, la descrizione della modifica richiesta, la disponibilità di un backup del programma e il periodo in cui la postazione può essere fermata.
Postazioni robotizzate dalle nostre realizzazioni
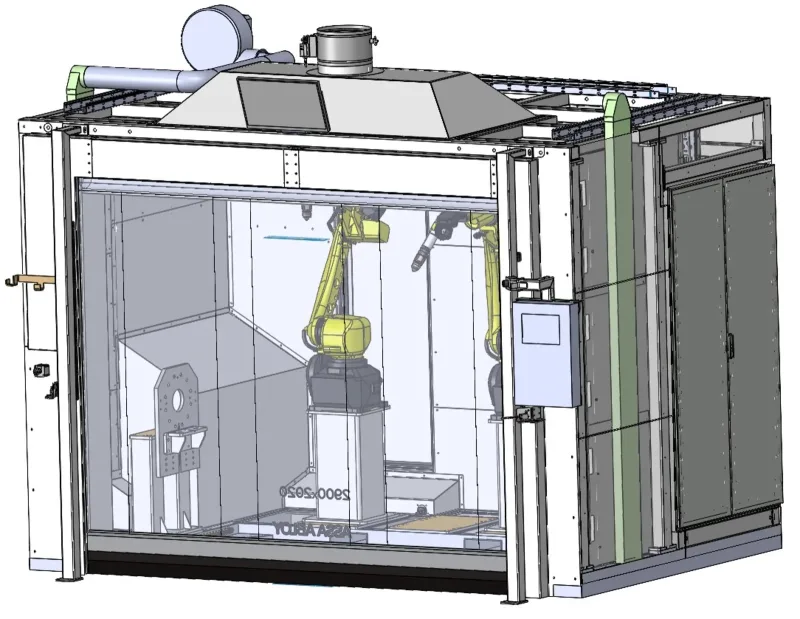
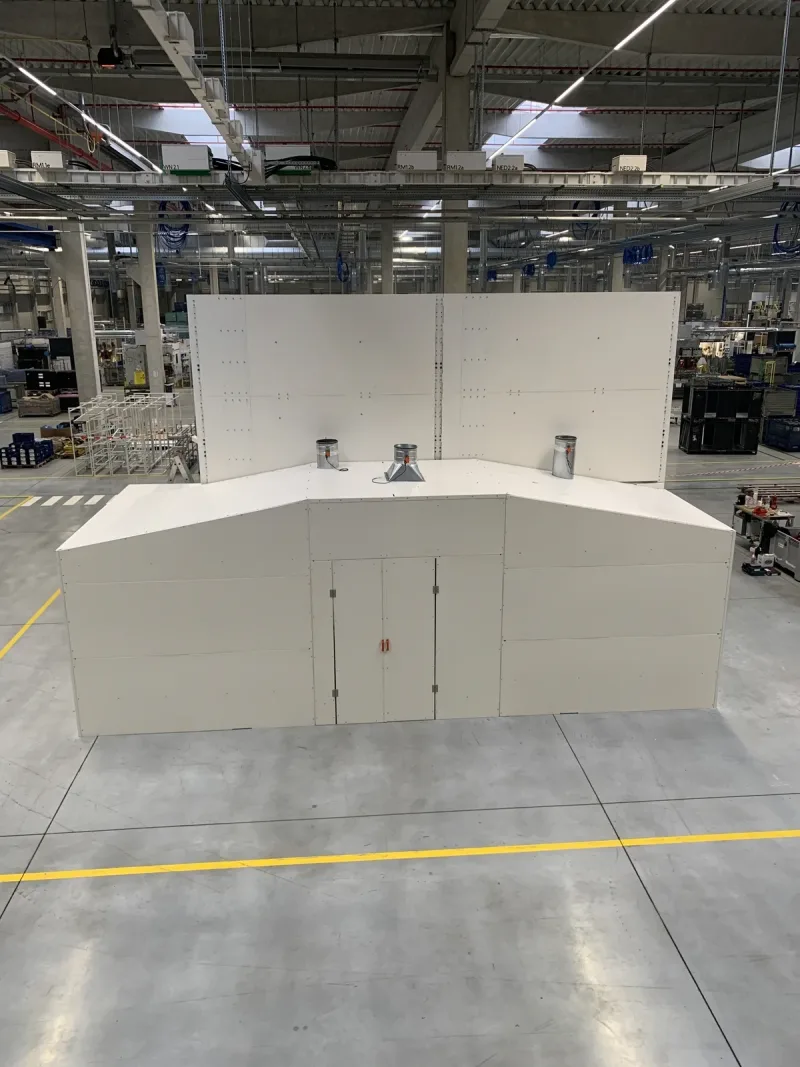
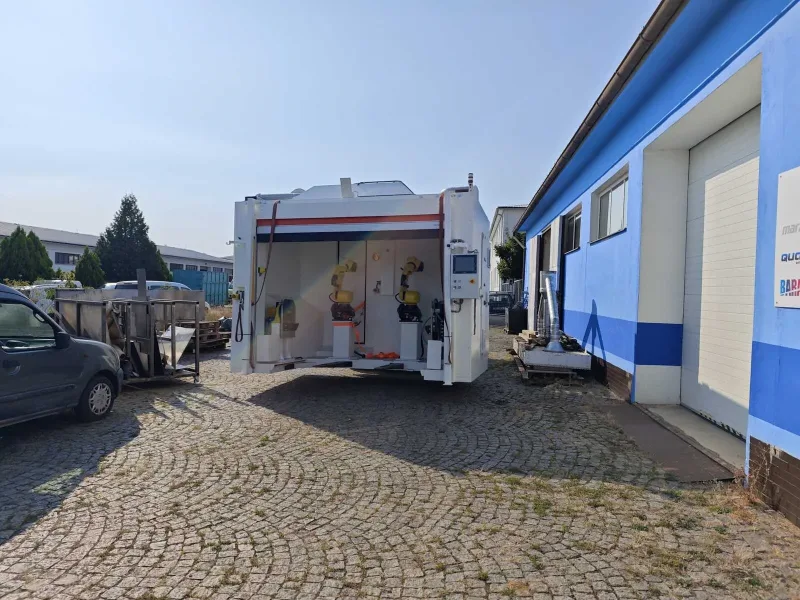
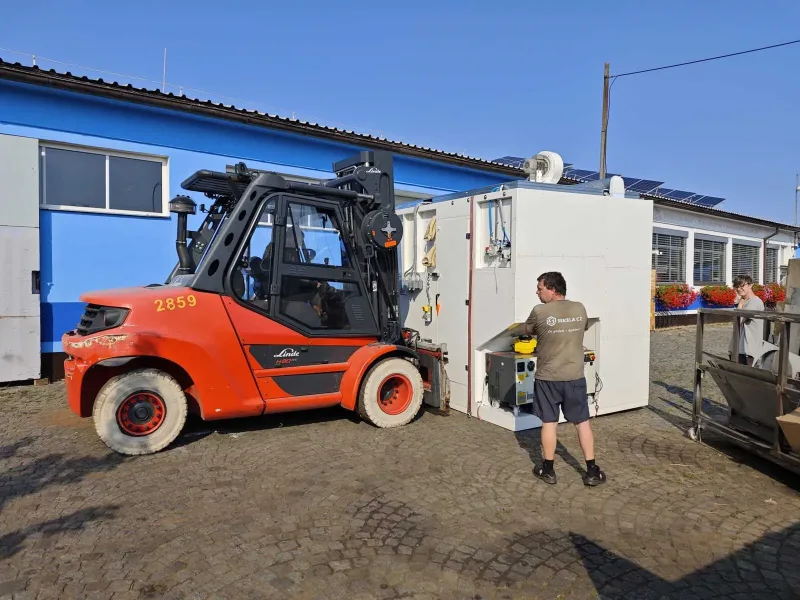
Cella robotizzata per il taglio al plasma
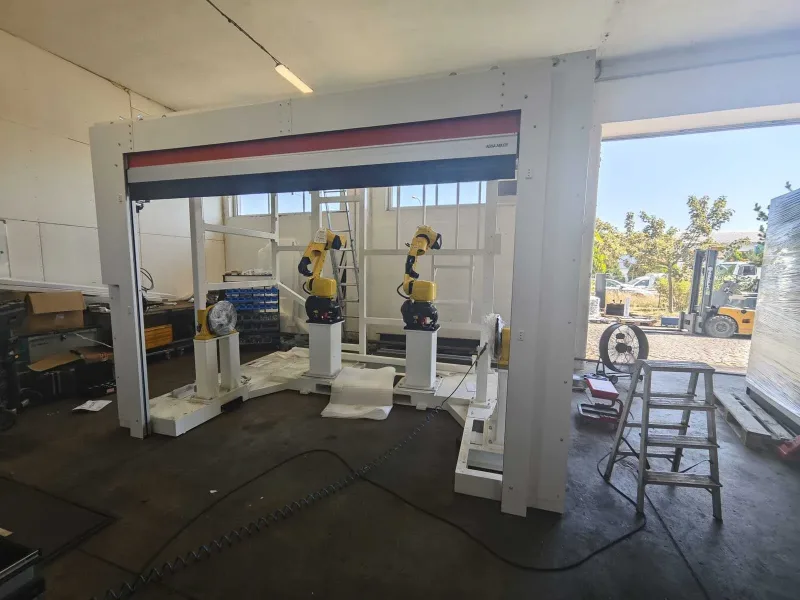
Due robot FANUC tagliano al plasma i rinforzi dei paraurti. La realizzazione comprende progettazione, parte meccanica ed elettrica e installazione della postazione.
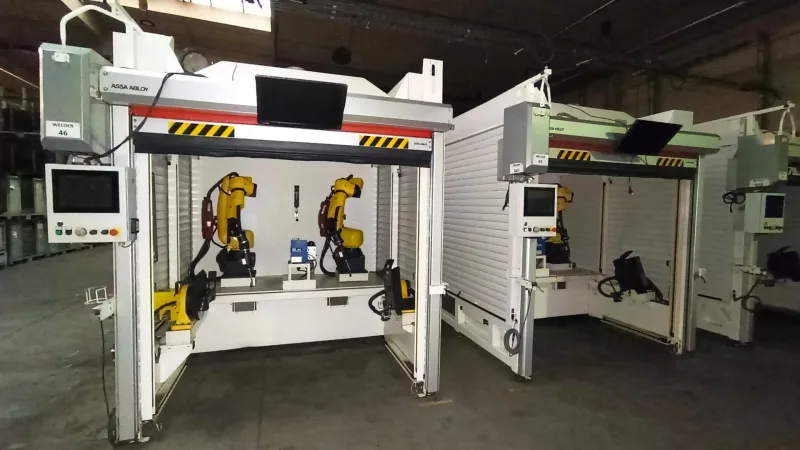
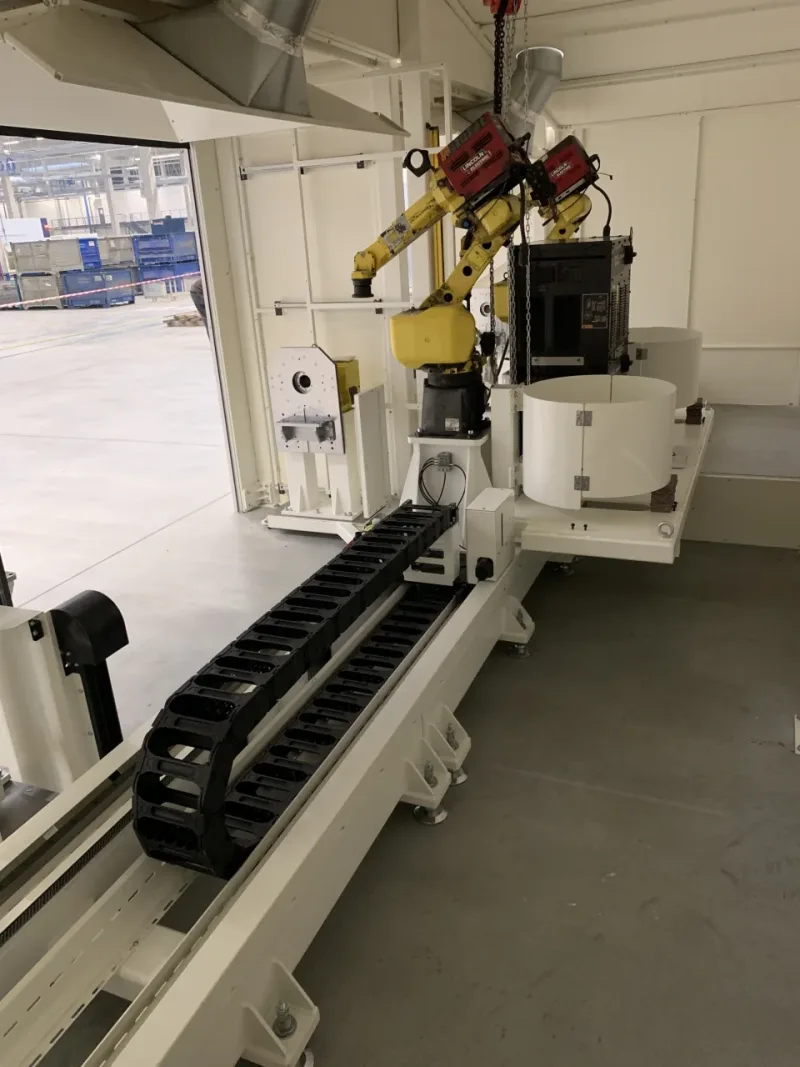
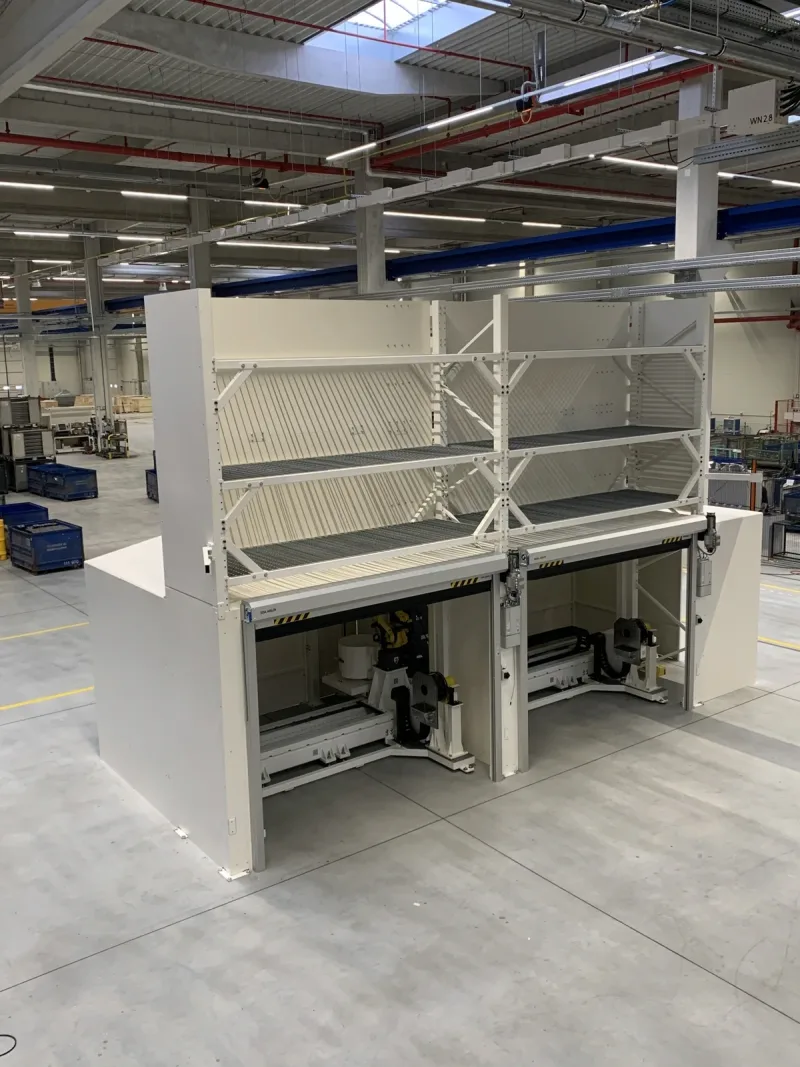
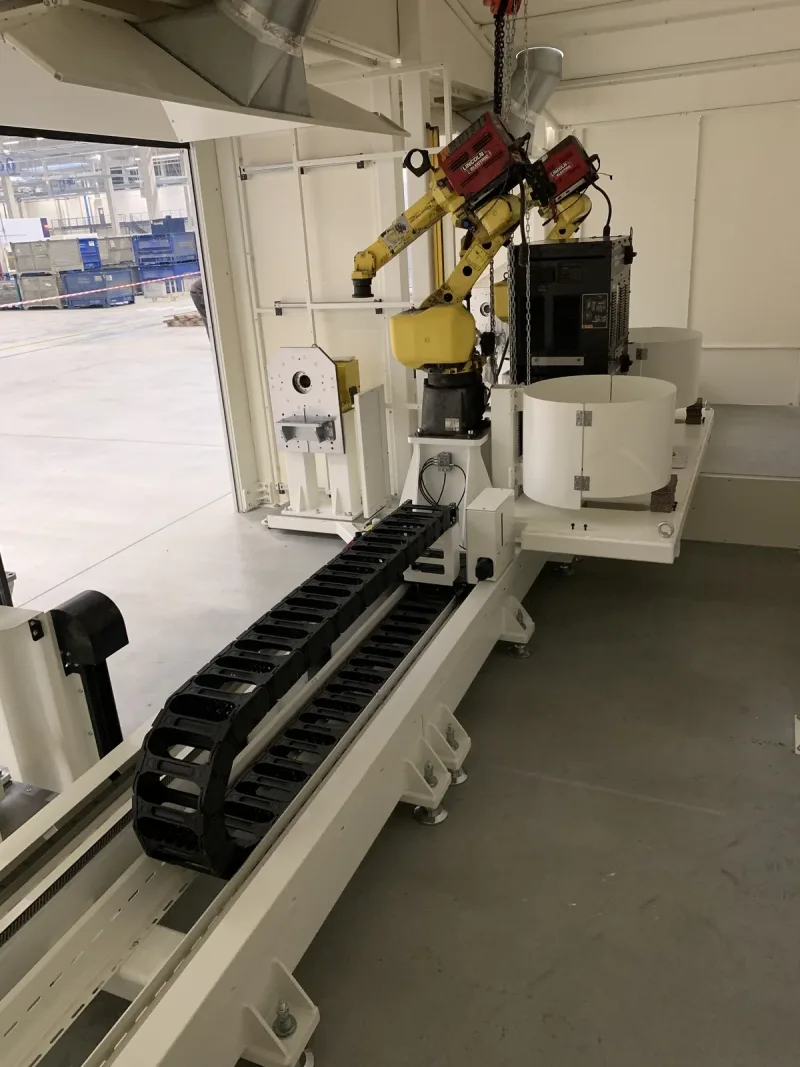
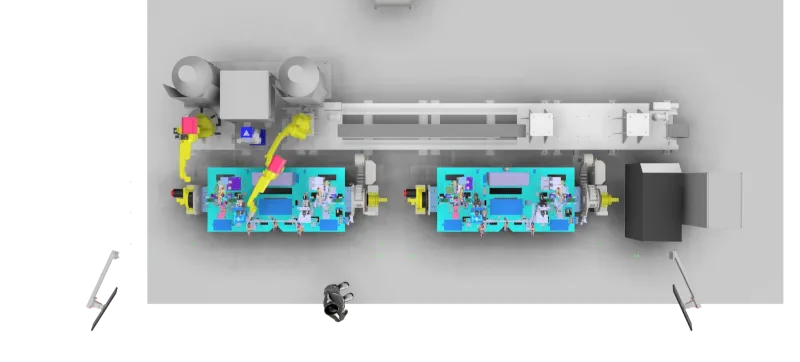
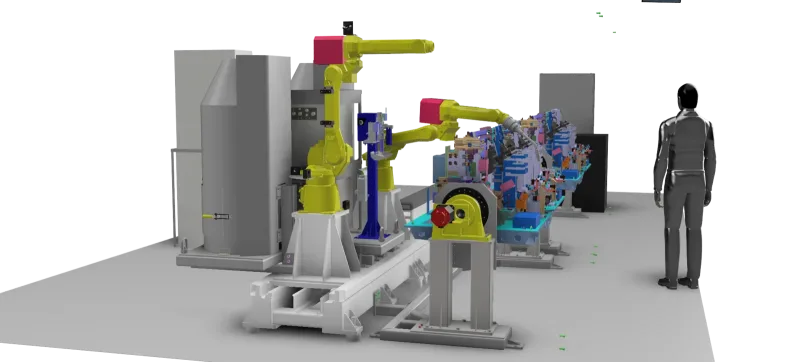
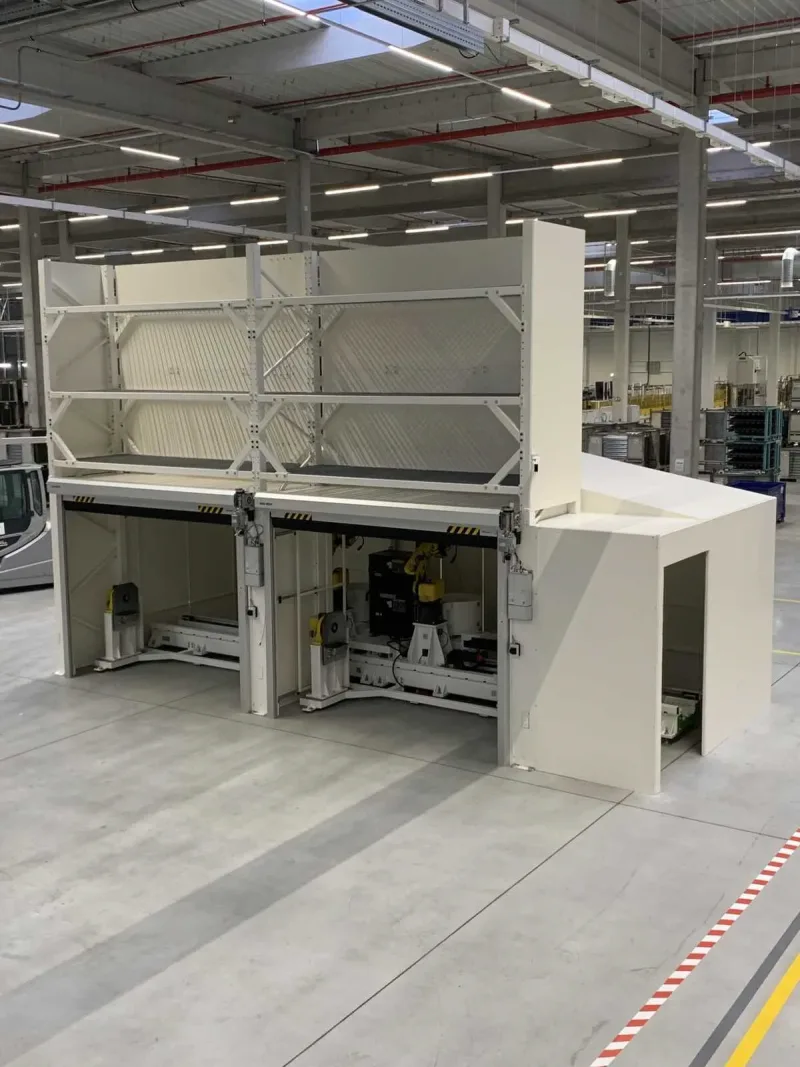
Stazione di saldatura a due robot
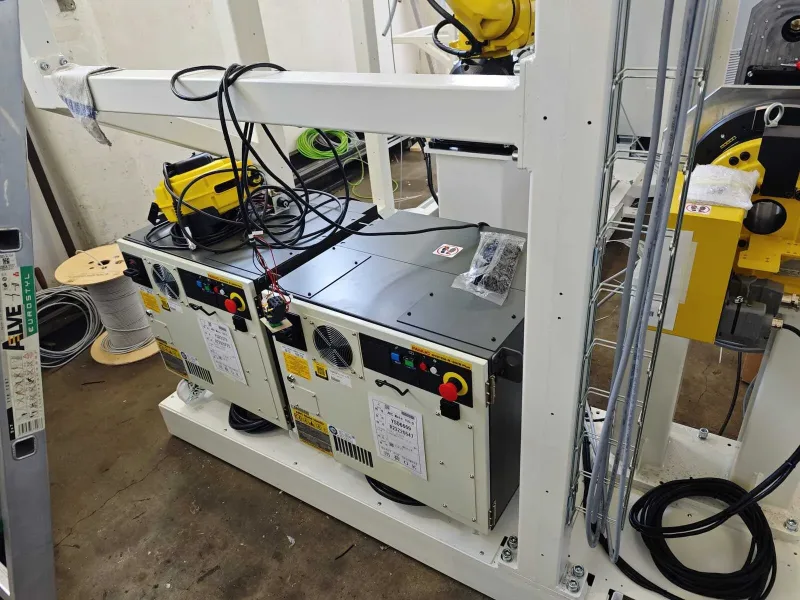
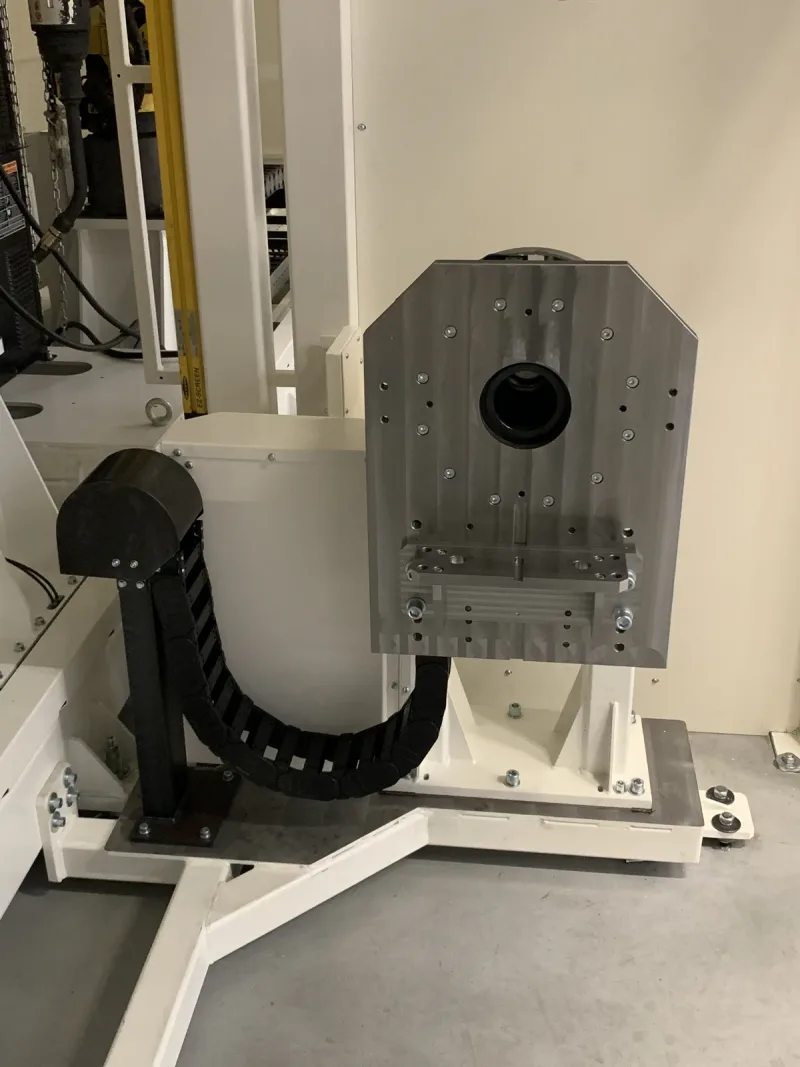
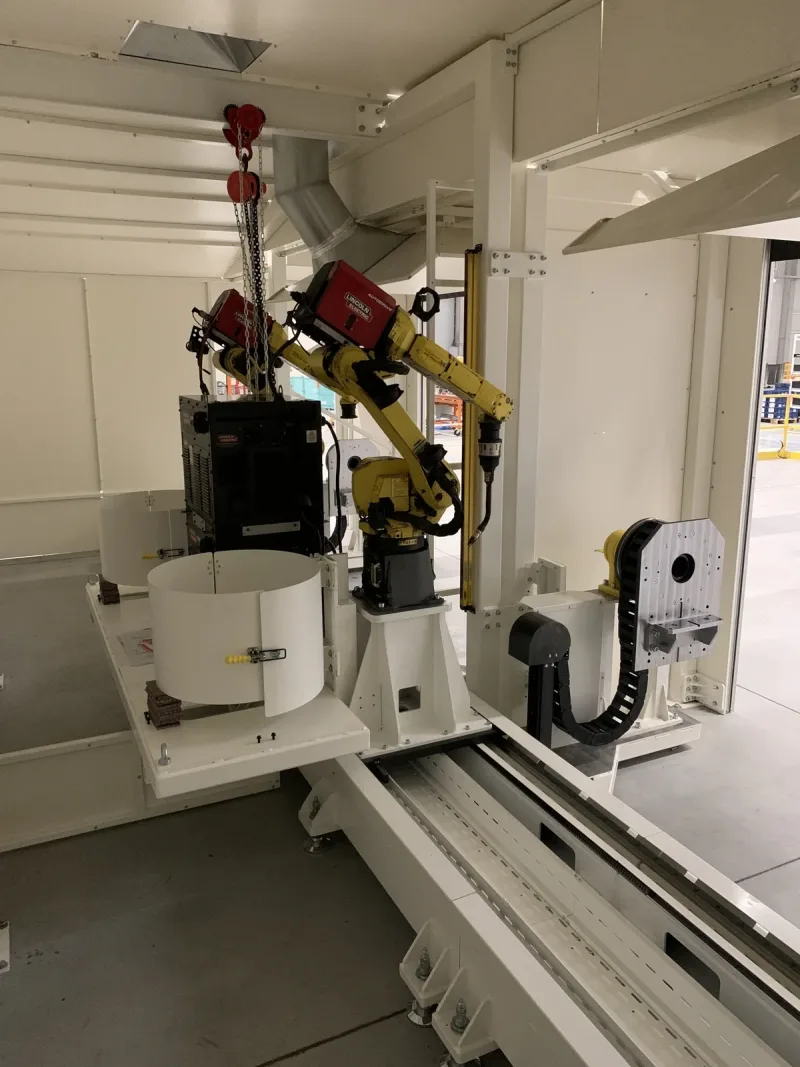
Due robot FANUC lavorano su un settimo asse comune. Da un lato avviene il carico, dall'altro la saldatura. I generatori di saldatura sono stati forniti dal cliente.
Robot, pezzo e intero ciclo di lavoro
Per progettare il programma dobbiamo conoscere anche le attrezzature e le operazioni intorno al robot. La relativa documentazione aiuta a distinguere una modifica del movimento da una modifica più ampia della postazione.
Robot con pezzo e utensile
Indicate il modello del robot, il sistema di controllo e i backup disponibili. Per il pezzo aggiungete dimensioni, peso, baricentro e superfici di contatto; descrivete separatamente l'utensile e il suo peso. Includete tutte le varianti che l'applicazione deve gestire.
Traiettoria di lavoro e ambiente circostante
Mostrate le posizioni di carico, presa e scarico del pezzo, gli impianti circostanti e lo spazio per il movimento. È importante anche l'accesso per operatore e manutenzione. In caso di cambio variante indicate cosa cambia su attrezzatura, utensile o posizione del prodotto.
Ciclo comprese le attese
Rilevate il tempo di movimento, il lavoro dell'utensile, le attese di altri impianti e i tempi di carico e scarico. Descrivete le condizioni di trasferimento del pezzo e lo scambio di stati con il controllo della postazione. In questo modo la modifica può essere specificata rispetto all'intero ciclo.
Come prepariamo il programma e la messa in servizio
Analisi dell'operazione
Esaminiamo il pezzo, la fase tecnologica e gli impianti circostanti. Per la modifica di un'applicazione esistente è utile un video dell'intero ciclo e una descrizione della modifica richiesta.
Definizione di attrezzature e responsabilità
Concordiamo cosa rimane invariato e chi fornisce robot, utensile, attrezzature e le altre parti. Definiamo anche l'entità della soluzione di sicurezza.
Programmazione e collegamenti
Prepariamo il programma concordato e i collegamenti con il controllo della postazione. Durante la messa in funzione verifichiamo movimenti, lavoro dell'utensile e scambio di stati con gli impianti circostanti.
Collaudi e consegna all'operatore
In base alle condizioni concordate dimostriamo il ciclo e le varianti richieste. L'entità di formazione, backup e documentazione viene definita per la singola commessa.
Valutiamo l'intero ciclo e il risultato dell'operazione
Movimenti con pezzo e utensile
Verifica dello svolgimento concordato dell'operazione con carico e presa reali e con i collegamenti della postazione.
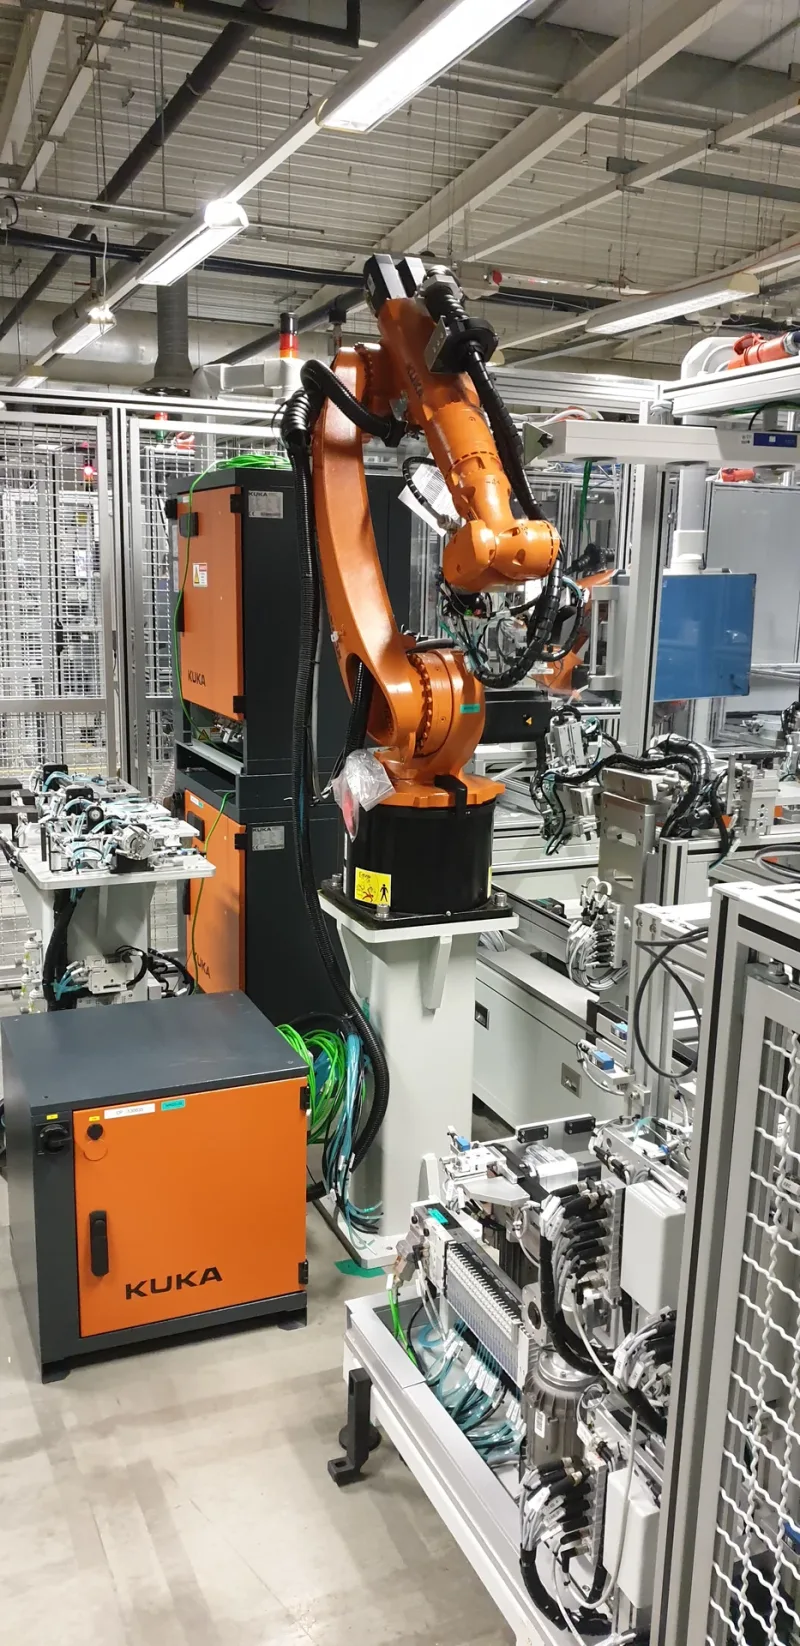
Il tempo ciclo nel suo contesto
Valutazione del ciclo concordato compresi lavoro dell'utensile, attese, carico e scarico. La sola accelerazione del movimento non descrive la capacità dell'intera postazione.
Operatore e documentazione consegnata
Procedura concordata per avvio, interruzione e ripresa del lavoro; entità definita di formazione, backup dei programmi e documentazione.
Modifica di un'applicazione robotizzata: chi fornisce l'utensile?
Prima di valutare il prezzo distinguete la programmazione dalle attrezzature necessarie per l'operazione.
Un esempio dalle nostre realizzazioni: nella stazione di saldatura a due robot i generatori di saldatura sono stati forniti dal cliente. Il nome della postazione robotizzata quindi non stabilisce di per sé chi fornisce le singole parti tecnologiche.
Nella specifica indicate il robot, l'utensile e l'attrezzatura di cui disponete già e le parti da realizzare ex novo. Insieme definiremo i movimenti di lavoro, il trasferimento dei segnali e il coordinamento con l'operatore.
Domande su programmazione e attrezzature
Dove vedere esempi di postazioni robotizzate?
Nelle realizzazioni troverete una stazione di saldatura a due robot e una cella robotizzata per il taglio al plasma.
È possibile utilizzare il nostro robot e il nostro utensile?
Indicatene il tipo esatto, il sistema di controllo, lo stato e la documentazione disponibile. Valuteremo se mantenere le attrezzature in base all'operazione richiesta e ai collegamenti.
Fornite solo il programma o l'intera postazione?
Nella richiesta distinguete tra programmazione richiesta, modifica di una cella esistente e nuova postazione. La ripartizione della fornitura di robot, meccanica, parte elettrica, utensile e attrezzature viene definita nell'offerta concreta.
Possiamo aggiungere un nuovo prodotto a una cella esistente?
Dipende da geometria e peso del pezzo, utensile, spazio e controllo. Inviateci la descrizione della nuova variante e della procedura attuale, compresa la modalità di carico e scarico.
Come richiedere un ciclo più breve?
Indicate il tempo attuale, il tempo obiettivo e lo svolgimento delle singole fasi. I ritardi possono dipendere dal movimento del robot, dal lavoro dell'utensile, dall'attesa di un altro impianto o dall'operatore.
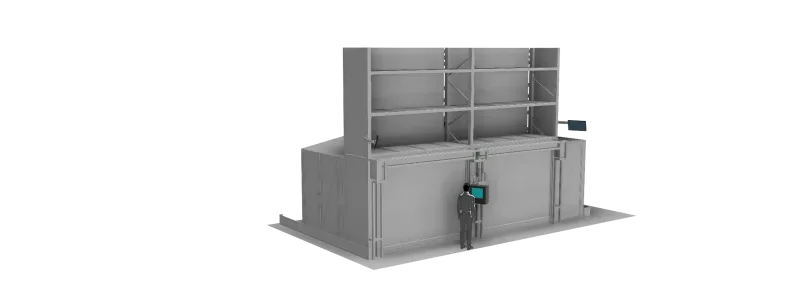
Come può l'operatore seguire ciò che accade all'interno della cella?
Nella nostra stazione di saldatura, accanto al pannello operatore, si trova un monitor con l'immagine di una telecamera che riprende l'area di lavoro. Si tratta di una visualizzazione dell'area per l'operatore. Se per la vostra specifica è importante la visibilità sull'operazione, descrivete cosa deve vedere l'operatore e da dove comanda la postazione.
Come descrivere il passaggio tra varianti di prodotto?
Indicate quali parti si cambiano manualmente e quali tramite impostazione del programma, chi esegue il riattrezzaggio e come si riconosce che la variante corretta è pronta. Allegate la descrizione dell'utensile, dell'attrezzatura e della modalità di carico attuali. L'entità della modifica viene valutata in base alla cella specifica.
È possibile richiedere anche robot di marche diverse da FANUC?
La richiesta può riguardare robot FANUC, KUKA, ABB, Yaskawa e Stäubli e anche robot collaborativi UR e Doosan. Indicate il modello specifico, il sistema di controllo, l'utensile e l'operazione richiesta. Valuteremo in anticipo l'entità della programmazione, la documentazione necessaria e la possibilità di integrazione; la partnership FANUC si riferisce a questo specifico marchio.
Perché scegliere i nostri servizi?
Soluzioni complete su misura
Adattiamo la programmazione alle vostre specifiche esigenze.
Aumento della produttività
I robot lavorano più velocemente, con maggiore precisione e senza inutili tempi morti.
Ottimizzazione dei costi
La robotizzazione riduce i costi operativi ed elimina gli sprechi.
Flessibilità e scalabilità
Le nostre soluzioni consentono un facile ampliamento e modifiche.
Supporto e assistenza
Offriamo supporto tecnico a lungo termine, manutenzione e formazione degli operatori.
La programmazione di robot industriali è un passo chiave verso una produzione efficiente e moderna. Consente di automatizzare operazioni ripetitive, aumentare la precisione, ridurre gli errori e ottimizzare i processi produttivi. Che abbiate bisogno di robotizzare la saldatura, il montaggio, la movimentazione dei materiali o la pallettizzazione, creiamo soluzioni esattamente secondo le vostre esigenze.
Realizzazioni e tecnologie con cui lavoriamo
Abbiamo esperienza in un'ampia gamma di settori industriali: automobilistico, meccanico, alimentare, farmaceutico e altri.
Lavoriamo con robot dei principali produttori mondiali, tra cui:
- FANUC
- KUKA
- ABB
- Universal Robots (UR)
- Doosan
- Yaskawa (Motoman)
- Stäubli
Oltre alla programmazione dei robot offriamo anche la loro integrazione con sistemi PLC, pannelli HMI e software SCADA per il pieno controllo del processo produttivo.
Come volete contattarci?
Contattateci direttamente
+420 778 080 606 sekela@sekela.cz
Proseguite con il modulo di richiesta
Descrivete ciò di cui avete bisogno. Potete allegare documentazione.