
 Česky
 English
 Deutsch
 Italiano
 Polski
 Srpski
Programmation de robots industriels et cellules robotisées
Nous écrivons le code qui met votre production en mouvement
Nous programmons des robots industriels pour de nouvelles opérations et modifions les cycles de postes existants. Décrivez le type de robot, l’outil ou le préhenseur, la pièce et le résultat souhaité. Si le cycle est lié à un automate ou à une autre station, indiquez aussi le mode de transfert de la pièce et la cadence requise.
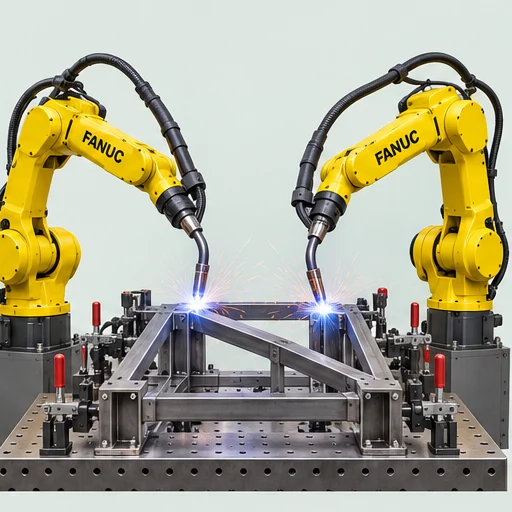
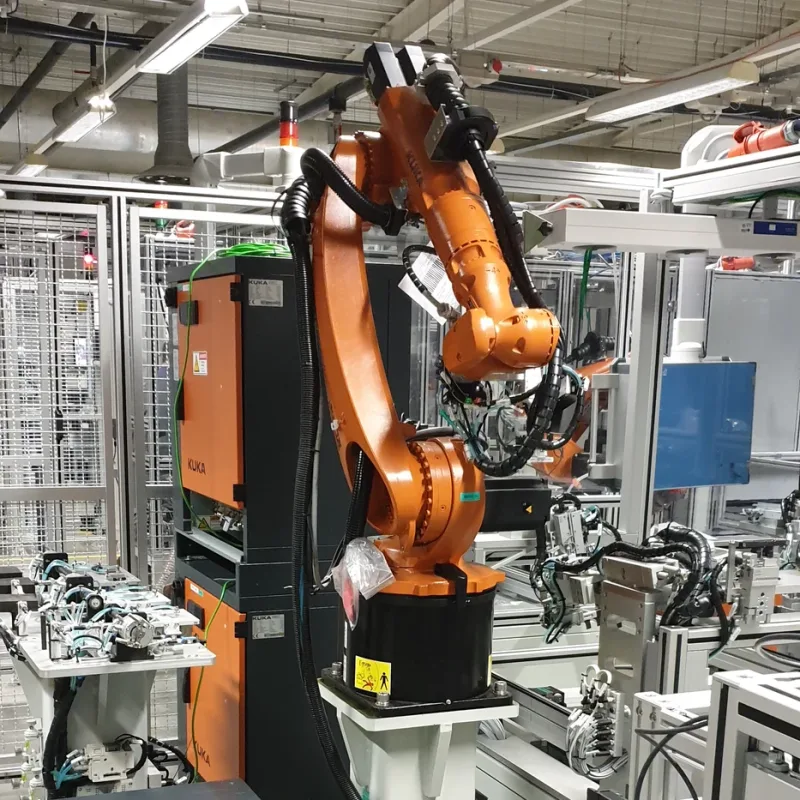
Robotisation de la production et modification de cellules robotisées
La manipulation robotisée assure la préhension, le déplacement et le transfert de la pièce en lien avec le cycle de travail. Un nouveau produit sur une cellule robotisée existante peut nécessiter une modification du programme du robot ainsi que du préhenseur, de l’outil ou de l’outillage. Indiquez le modèle de robot, le mode de chargement de la pièce et les exigences du nouveau cycle. Selon la documentation disponible, nous évaluons le lien avec l’automate, l’échange de signaux et les conditions d’essai.
Pour un nouveau poste, décrivez l’opération et l’équipement dont vous disposez déjà. Pour une cellule existante, montrez le cycle actuel et la modification à apporter.
Pour l’évaluation, l’ensemble du déroulement du travail est important : chargement de la pièce, mouvement du robot, action de l’outil et transfert vers l’opération suivante. Une vidéo du cycle actuel aide aussi à montrer les temps d’attente d’un autre équipement ou de l’opérateur.
Programmation de robots pour des opérations de production concrètes
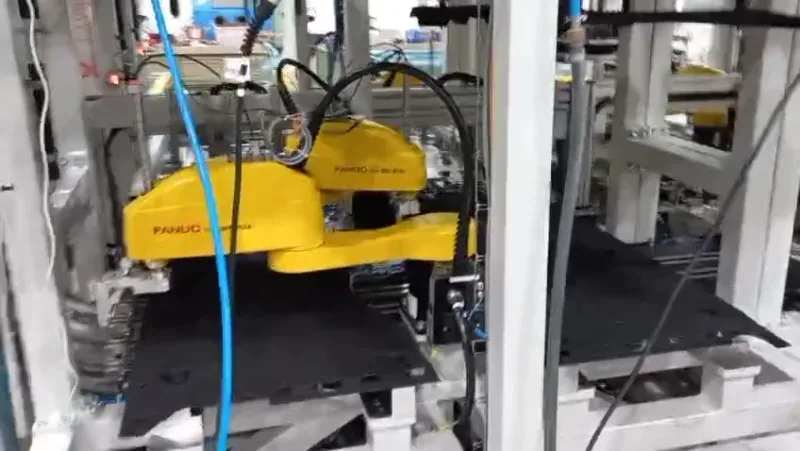
Programme et mouvements de travail
Création ou modification de trajectoires selon la position de la pièce, de l’outil et l’espace disponible. Pour la modification d’une application existante, nous délimitons ce qui doit être conservé.
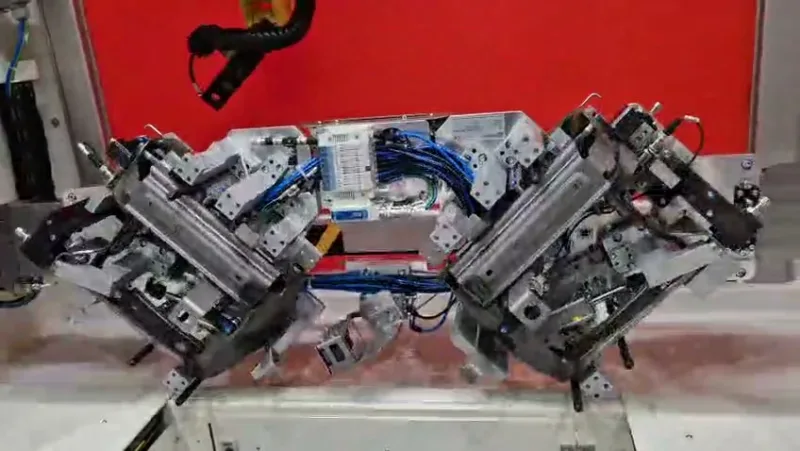
Outil et chargement de la pièce
Conditions de disponibilité de l’outil, de chargement du produit et de fin de l’opération. La fourniture ou la modification de l’outil et de l’outillage est définie séparément dans l’étendue de la commande.
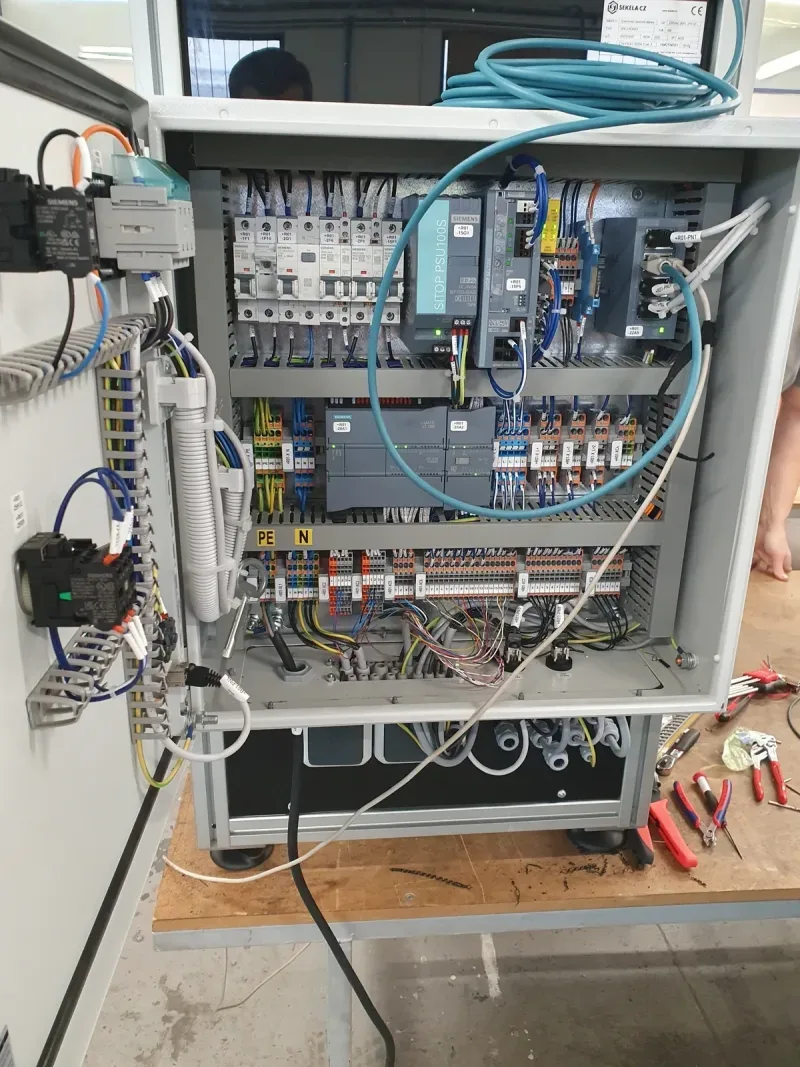
Commande de l’ensemble du poste
Liens entre le robot, l’automate et les autres équipements. Nous convenons de la transmission des états ainsi que de l’articulation avec le chargement, le déchargement et le travail de l’opérateur.
Cellules de soudage et postes de contrôle robotisés
Lors de la conception, nous traitons le mouvement du robot en même temps que l’outil, le chargement de la pièce et la communication avec la technologie environnante.
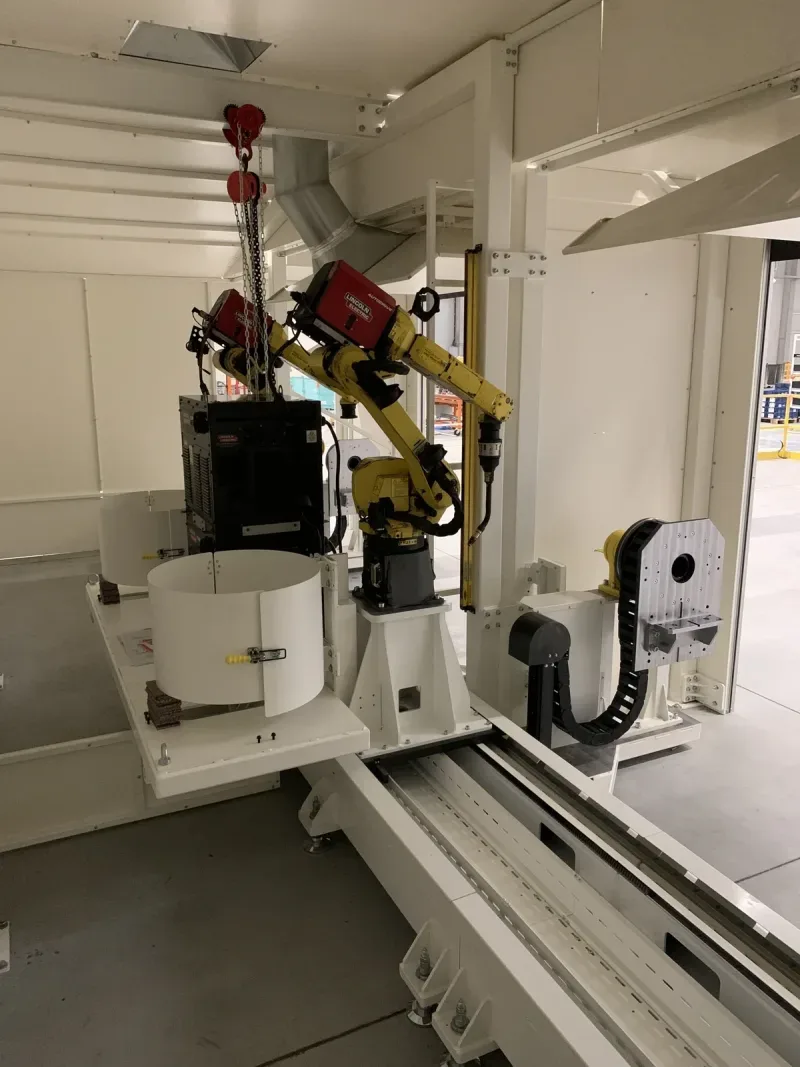
Cellules de soudage avec un ou plusieurs robots
Nous choisissons le nombre de robots et l’agencement de la cellule selon l’accès aux soudures, le mode de chargement et la cadence requise. Selon le cahier des charges, nous prenons en charge les outillages, la programmation et la coordination des robots avec les autres mouvements de la cellule.
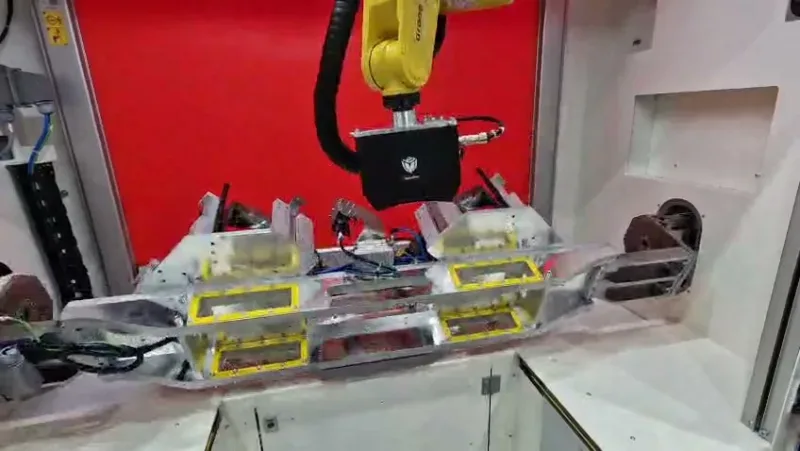
Scanners 3D, caméras industrielles et capteurs
Le robot peut amener une caméra ou un scanner 3D vers plusieurs points de la pièce, ou déplacer la pièce devant un capteur fixe. Selon le cahier des charges, nous vérifions par exemple la présence, l’orientation ou les dimensions. Les données de conception sont les caractéristiques de contrôle, les tolérances, les échantillons et le temps de contrôle.
Modification de cellules de soudage robotisées d’autres fournisseurs
Pour un client de l’industrie automobile, nous modifions des cellules de soudage robotisées existantes du fournisseur d’origine DEL a.s.
Vous devez modifier une cellule de soudage dans votre usine ? Pour une première évaluation, le type de robot et de cellule, la description de la modification souhaitée, la disponibilité d’une sauvegarde du programme et la date à laquelle le poste peut être arrêté nous sont utiles.
Cellules robotisées issues de nos réalisations
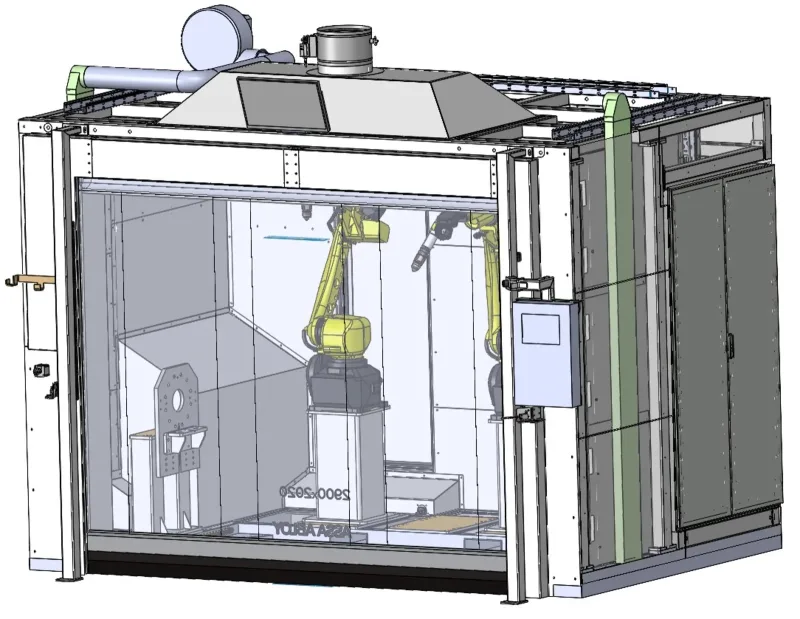
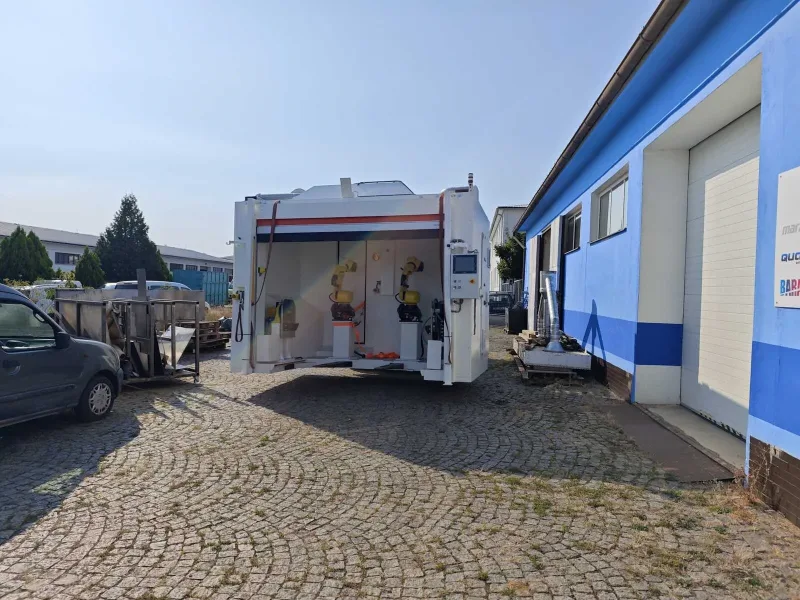
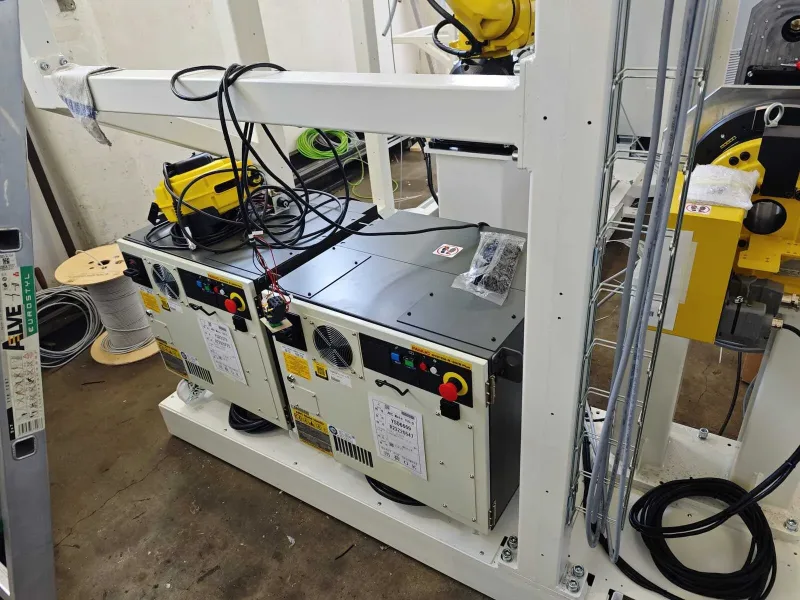
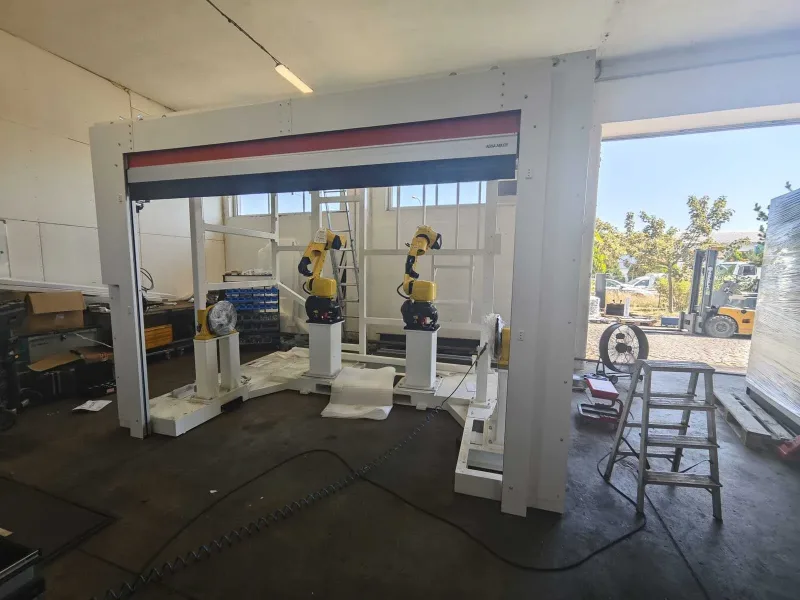
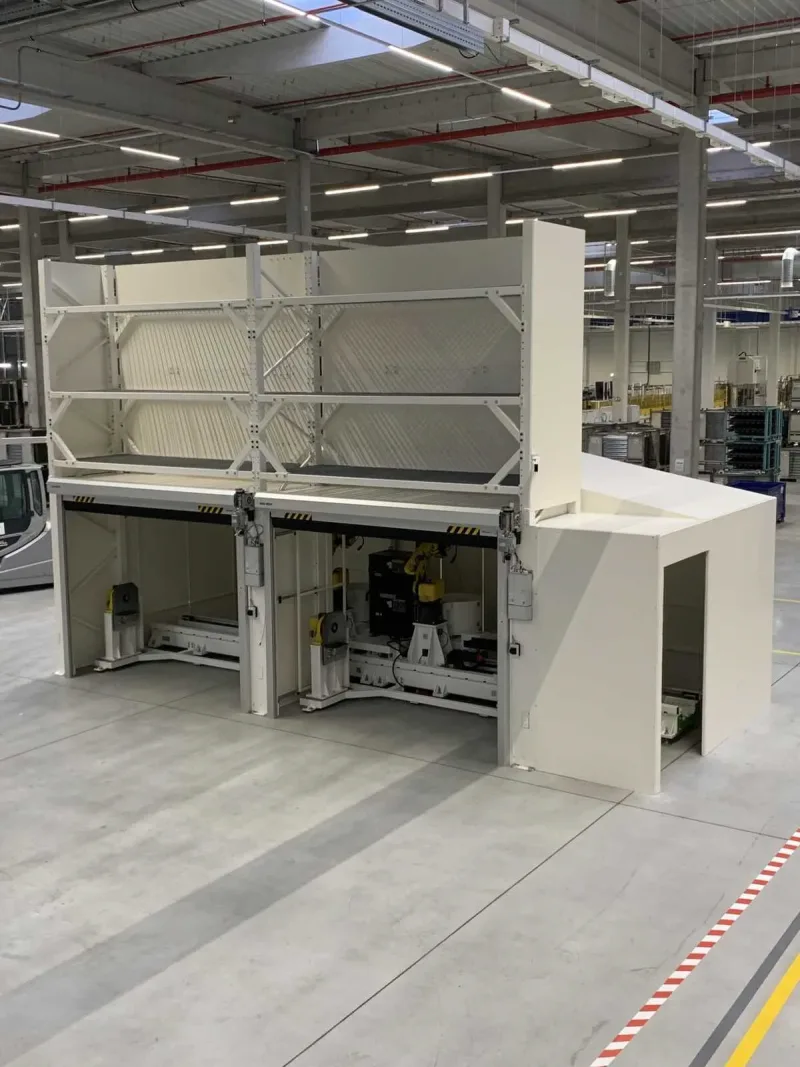
Cellule robotisée de découpe plasma
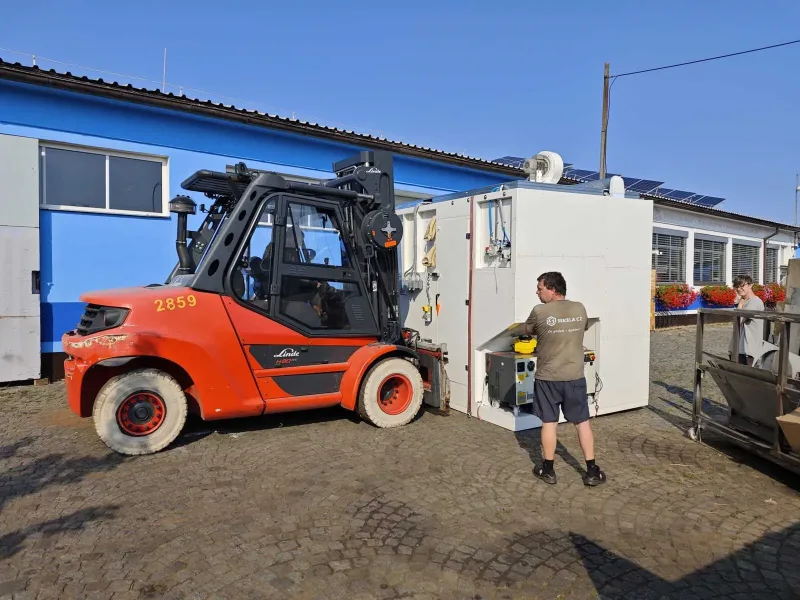
Deux robots FANUC découpent au plasma des renforts de pare-chocs. La réalisation comprend la conception, la partie mécanique et électrique ainsi que l’installation du poste.
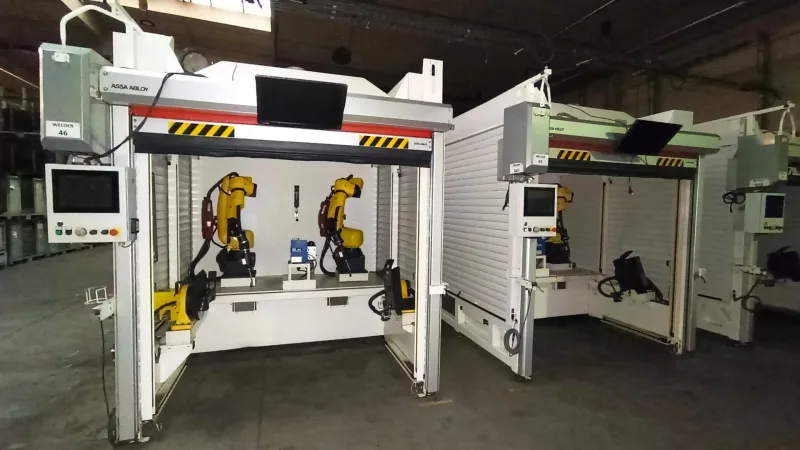
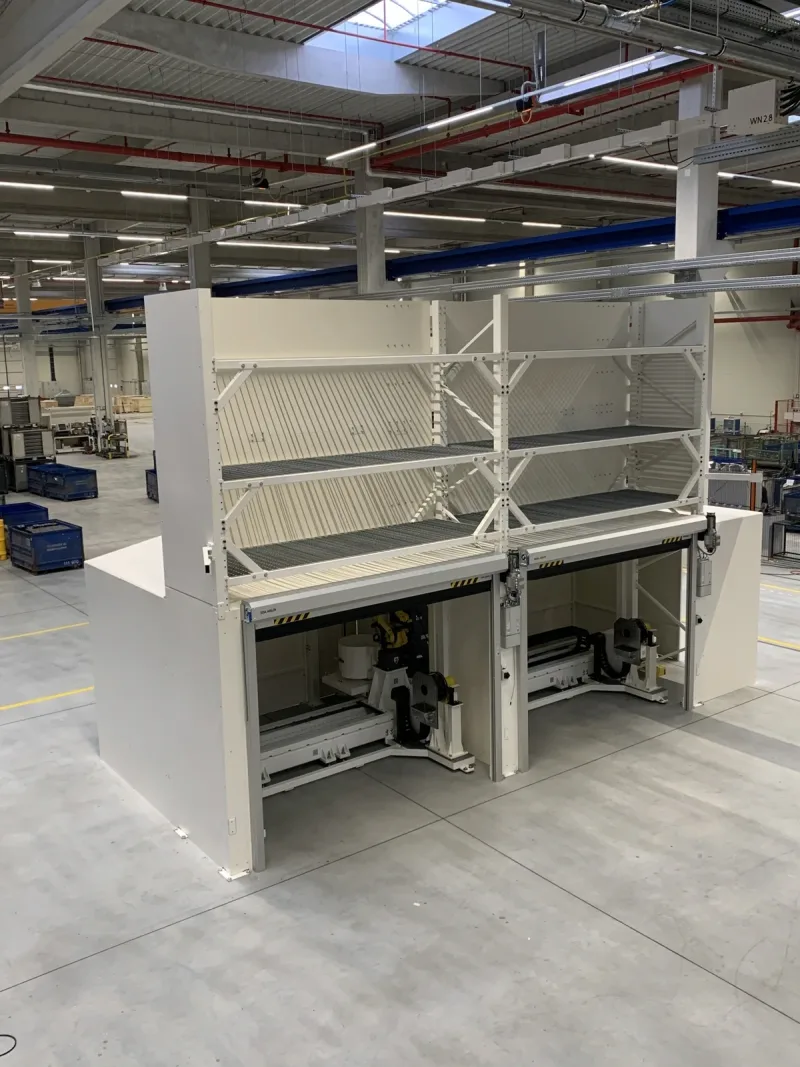
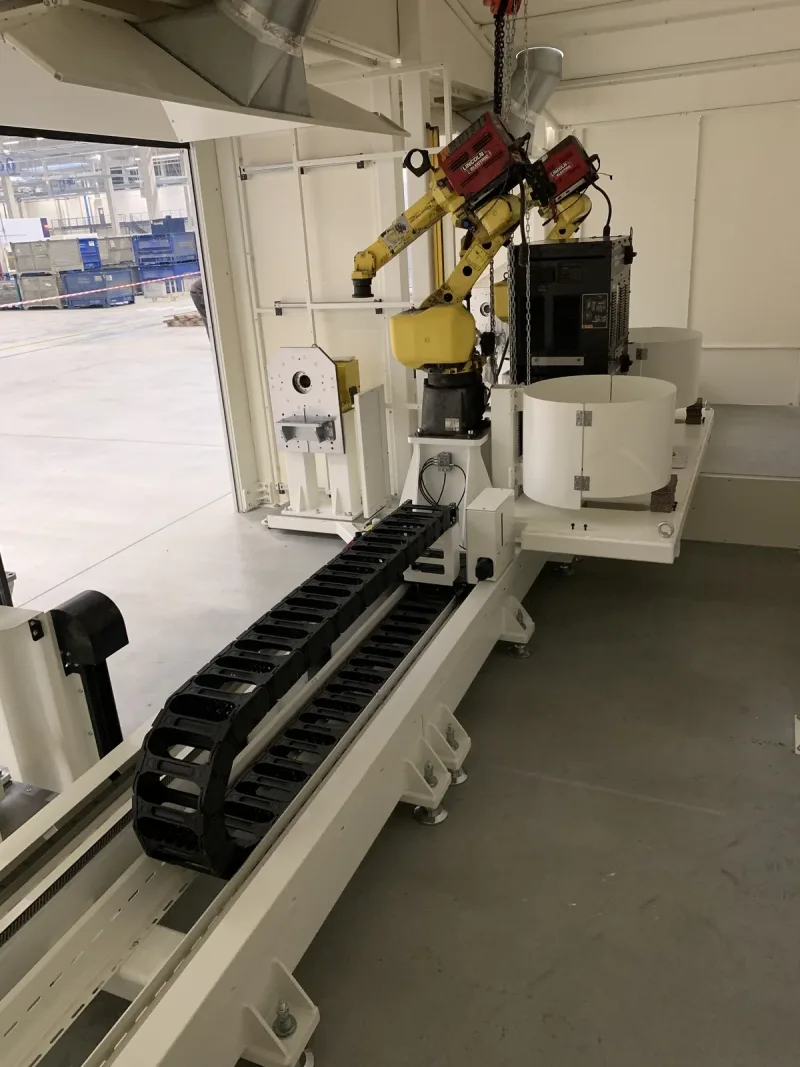
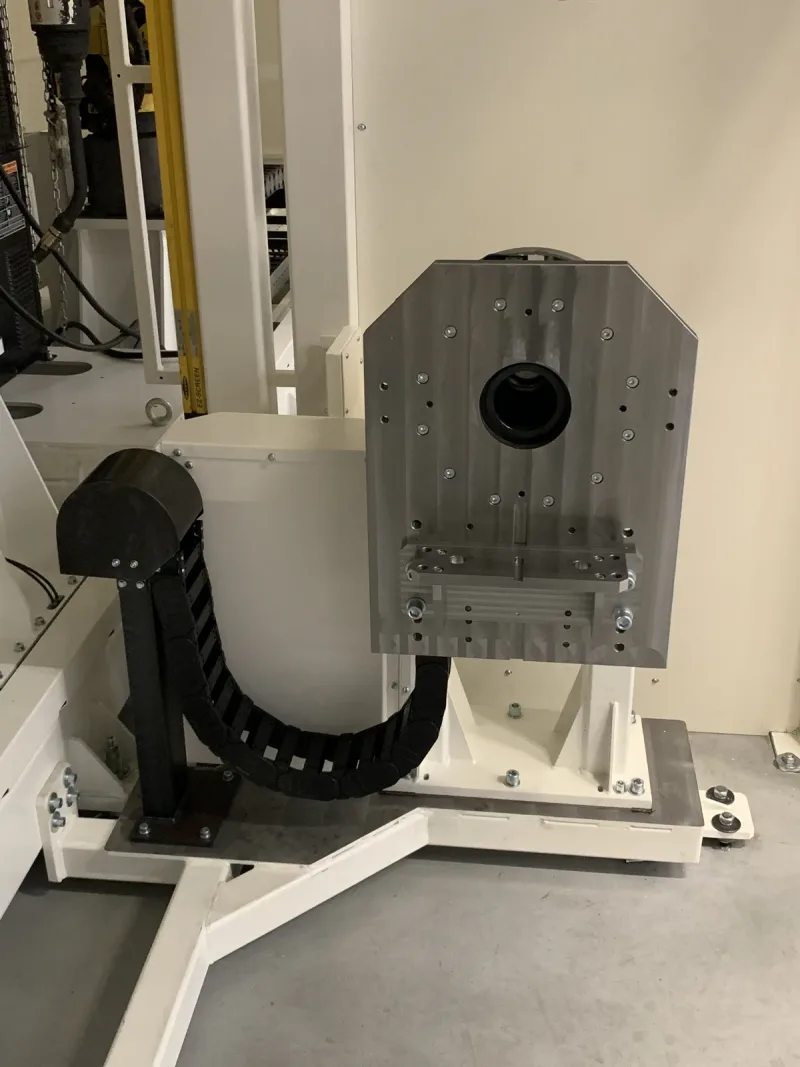
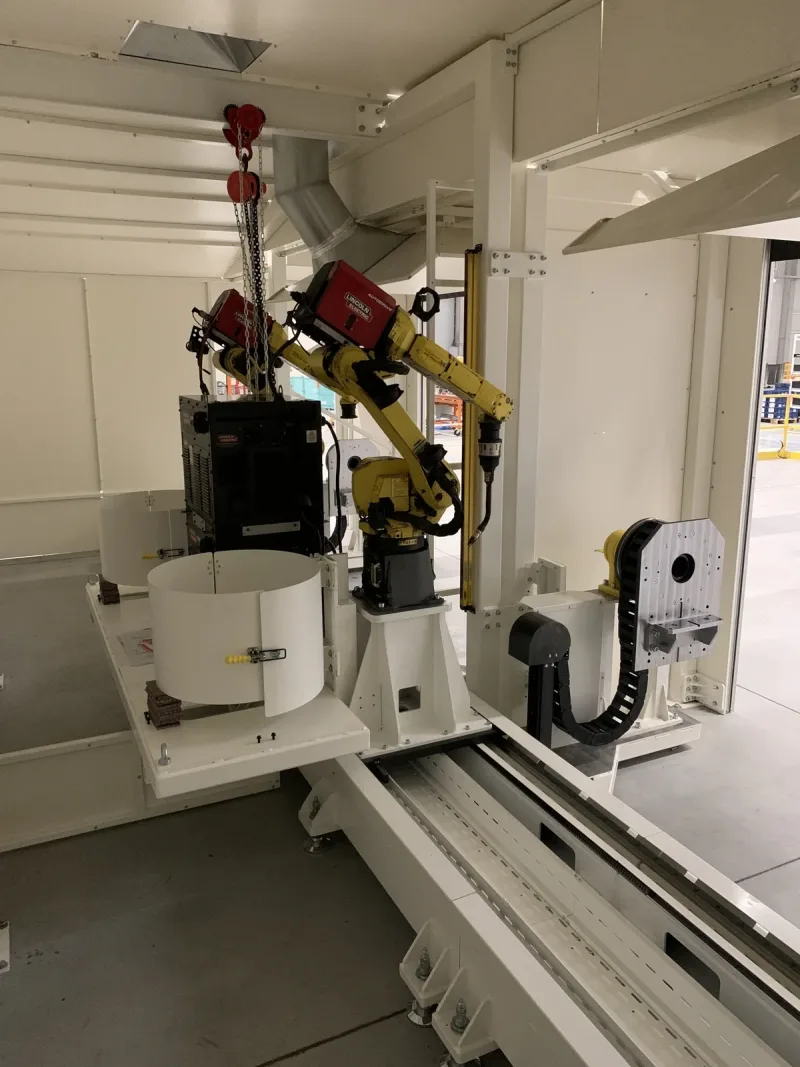
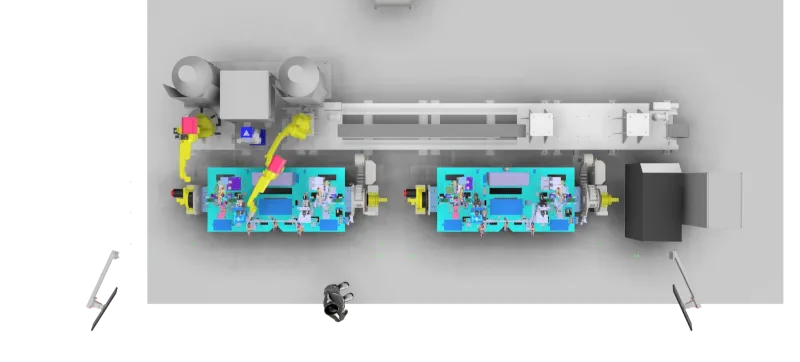
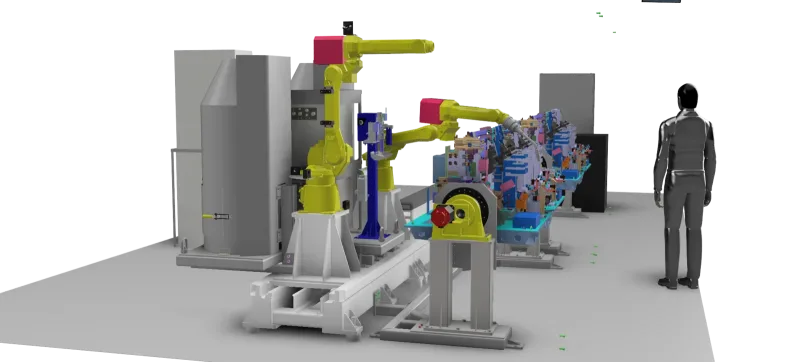
Station de soudage à deux robots
Deux robots FANUC travaillent sur un septième axe commun. Le chargement s’effectue d’un côté et le soudage de l’autre. Les sources de soudage ont été fournies par le client.
Robot, pièce et cycle de travail complet
Pour concevoir le programme, nous devons aussi connaître l’équipement et les opérations autour du robot. Les documents correspondants aident à distinguer une modification de mouvement d’une modification plus large du poste.
Robot avec pièce et outil
Indiquez le modèle de robot, le système de commande et les sauvegardes disponibles. Pour la pièce, précisez les dimensions, la masse, le centre de gravité et les surfaces de contact ; décrivez séparément l’outil et sa masse. Incluez toutes les variantes que l’application doit traiter.
Trajectoire de travail et environnement
Montrez les positions de chargement, de préhension et de déchargement de la pièce, les équipements environnants et l’espace de mouvement. L’accès de l’opérateur et de la maintenance est également important. Pour un changement de variante, indiquez ce qui change sur l’outillage, l’outil ou la position du produit.
Cycle, temps d’attente compris
Relevez le temps de mouvement, le travail de l’outil, l’attente des autres équipements ainsi que le chargement et le déchargement. Décrivez les conditions de transfert de la pièce et l’échange d’états avec la commande du poste. La modification peut ainsi être définie par rapport à l’ensemble du cycle.
Comment nous préparons le programme et la mise en service
Analyse de l’opération
Nous passons en revue la pièce, l’étape technologique et les équipements environnants. Pour la modification d’une application existante, une vidéo du cycle complet et une description de la modification souhaitée sont utiles.
Délimitation de l’équipement et des responsabilités
Nous convenons de ce qui est conservé et de qui fournit le robot, l’outil, les outillages et les autres parties. Nous précisons aussi l’étendue de la solution de sécurité.
Programmation et interfaces
Nous préparons le programme convenu et les liens avec la commande du poste. Lors de la mise en service, nous vérifions les mouvements, le travail de l’outil et l’échange d’états avec les équipements environnants.
Essais et remise à l’opérateur
Selon les conditions convenues, nous démontrons le cycle et les variantes requises. Nous définissons l’étendue de la formation, des sauvegardes et de la documentation pour chaque commande.
Nous évaluons l’ensemble du cycle et le résultat de l’opération
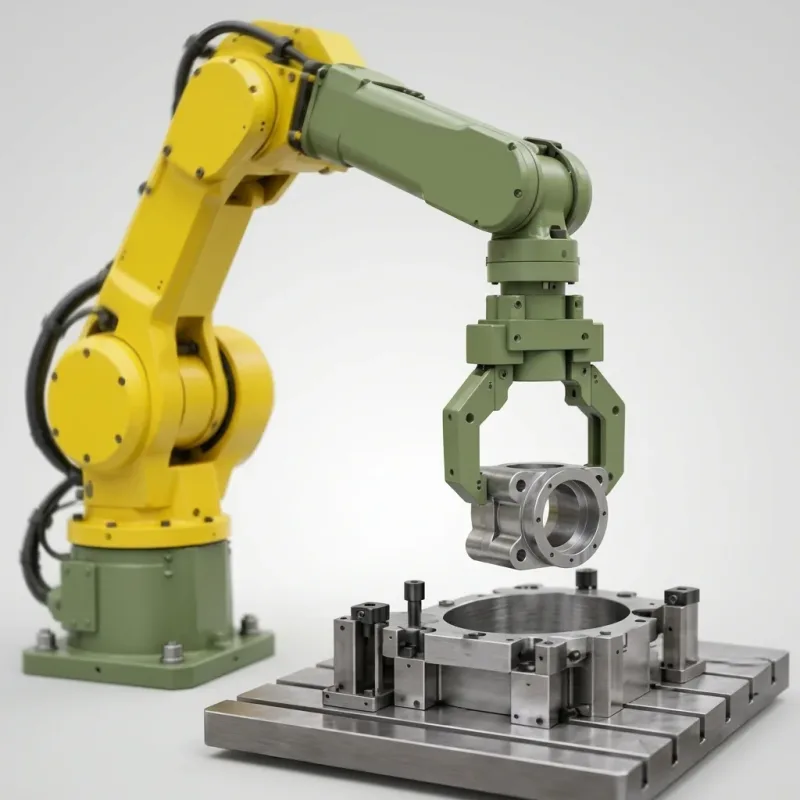
Mouvements avec la pièce et l’outil
Vérification du déroulement convenu de l’opération avec le chargement et la préhension réels et les interfaces du poste.
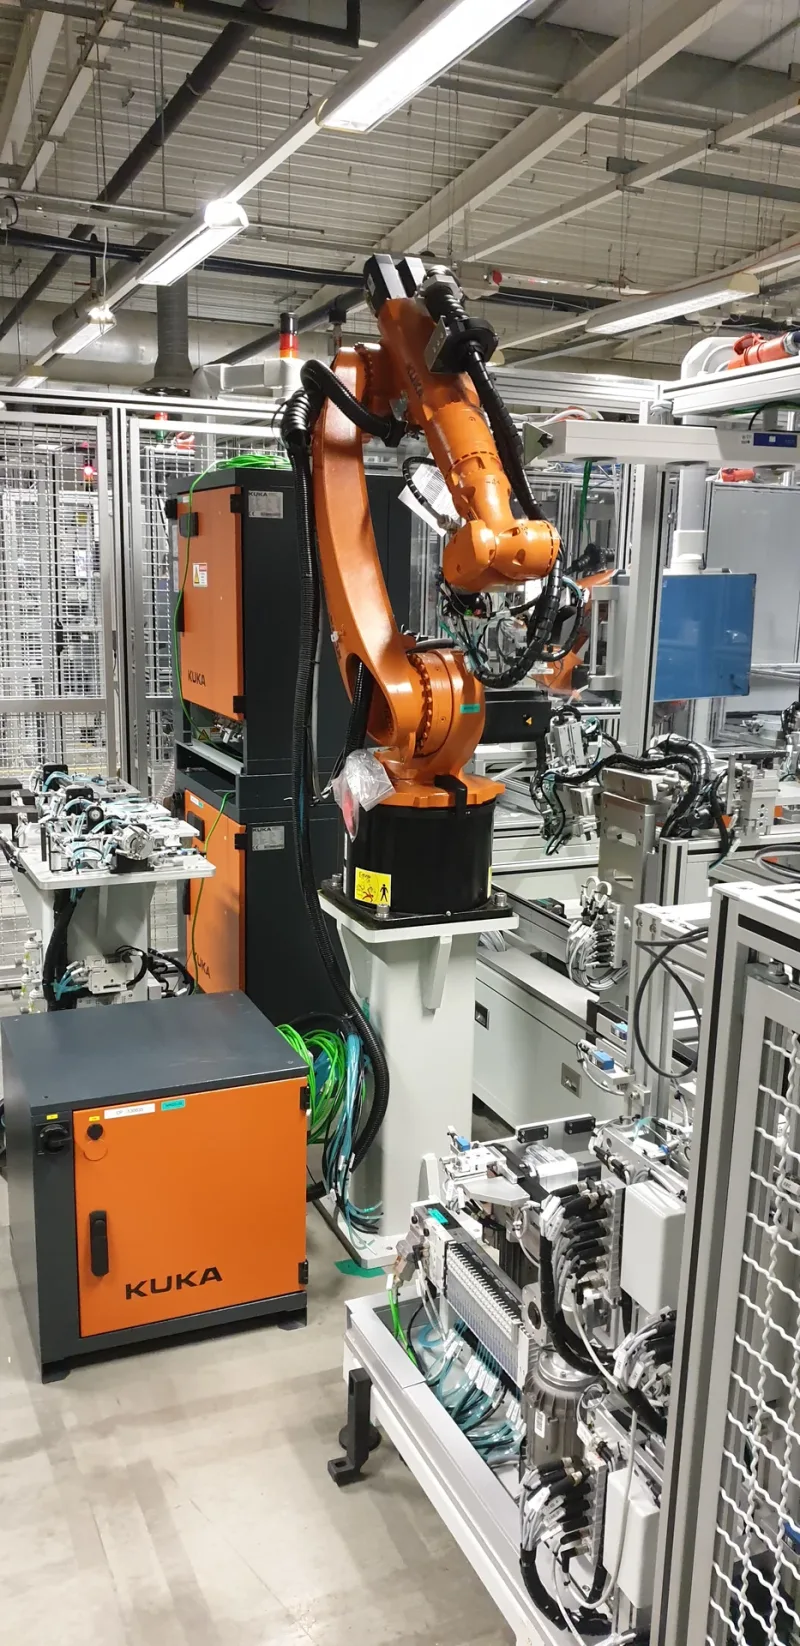
La cadence dans son contexte
Évaluation du cycle convenu, y compris le travail de l’outil, les temps d’attente, le chargement et le déchargement. L’accélération du mouvement ne décrit pas à elle seule la performance de l’ensemble du poste.
Opérateur et documents remis
Procédure convenue de démarrage, d’interruption et de reprise du travail ; étendue définie de la formation, des sauvegardes de programmes et de la documentation.
Modification d’une application robotisée : qui fournit l’outil ?
Avant d’évaluer le prix, distinguez la programmation de l’équipement nécessaire à l’opération.
Exemple tiré de nos réalisations : pour une station de soudage à deux robots, les sources de soudage ont été fournies par le client. Le nom de la cellule robotisée ne détermine donc pas à lui seul qui fournit les différentes parties technologiques.
Dans votre cahier des charges, indiquez le robot, l’outil et l’outillage dont vous disposez déjà ainsi que les parties à créer. Ensemble, nous délimitons les mouvements de travail, la transmission des signaux et l’articulation avec l’opérateur.
Questions sur la programmation et l’équipement
Où voir des exemples de cellules robotisées ?
Dans nos réalisations, vous trouverez une station de soudage à deux robots et une cellule robotisée de découpe plasma.
Peut-on utiliser notre robot et notre outil ?
Indiquez leur type précis, le système de commande, leur état et la documentation disponible. Nous évaluons la conservation de l’équipement selon l’opération souhaitée et les interfaces.
Fournissez-vous seulement le programme ou le poste complet ?
Dans votre demande, distinguez la programmation souhaitée, la modification d’une cellule existante et un nouveau poste. La répartition de la fourniture du robot, de la mécanique, de l’électricité, de l’outil et des outillages est définie dans l’offre concrète.
Pouvons-nous ajouter un nouveau produit dans une cellule existante ?
Cela dépend de la géométrie et de la masse de la pièce, de l’outil, de l’espace et de la commande. Envoyez une description de la nouvelle variante et de la procédure actuelle, y compris le mode de chargement et de déchargement.
Comment formuler une demande de cycle plus court ?
Indiquez le temps actuel, le temps cible et le déroulement des différentes étapes. Le retard peut provenir du mouvement du robot, du travail de l’outil, de l’attente d’un autre équipement ou de l’opérateur.
Comment l’opérateur peut-il suivre ce qui se passe dans la cellule ?
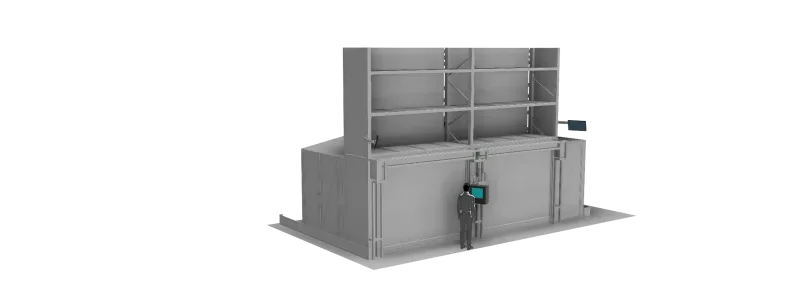
Dans notre station de soudage, un moniteur placé près du panneau de commande affiche l’image d’une caméra filmant l’espace de travail. Il s’agit d’une visualisation de l’espace pour l’opérateur. Si la vue sur l’opération est importante pour votre cahier des charges, décrivez ce que l’opérateur doit voir et d’où il commande le poste.
Comment décrire le passage d’une variante de produit à une autre ?
Indiquez les parties qui changent manuellement et celles qui changent par réglage du programme, qui effectue le changement et comment on reconnaît que la bonne variante est prête. Joignez une description de l’outil, de l’outillage et du mode de chargement actuels. L’étendue de la modification est évaluée selon la cellule concrète.
Peut-on aussi demander des robots d’autres marques que FANUC ?
Une demande peut être préparée pour des robots FANUC, KUKA, ABB, Yaskawa et Stäubli ainsi que pour des robots collaboratifs UR et Doosan. Indiquez le modèle précis, le système de commande, l’outil et l’opération souhaitée. Nous évaluons à l’avance l’étendue de la programmation, les documents nécessaires et la possibilité d’intégration ; le partenariat FANUC concerne cette marque précise.
Pourquoi choisir nos services ?
Solution complète sur mesure
Nous adaptons la programmation à vos besoins spécifiques.
Hausse de la productivité
Les robots travaillent plus vite, plus précisément et sans temps d’arrêt inutiles.
Optimisation des coûts
La robotisation réduit les coûts d’exploitation et élimine le gaspillage.
Flexibilité et évolutivité
Notre solution permet une extension et des modifications faciles.
Support et service
Nous proposons un support technique à long terme, la maintenance et la formation des opérateurs.
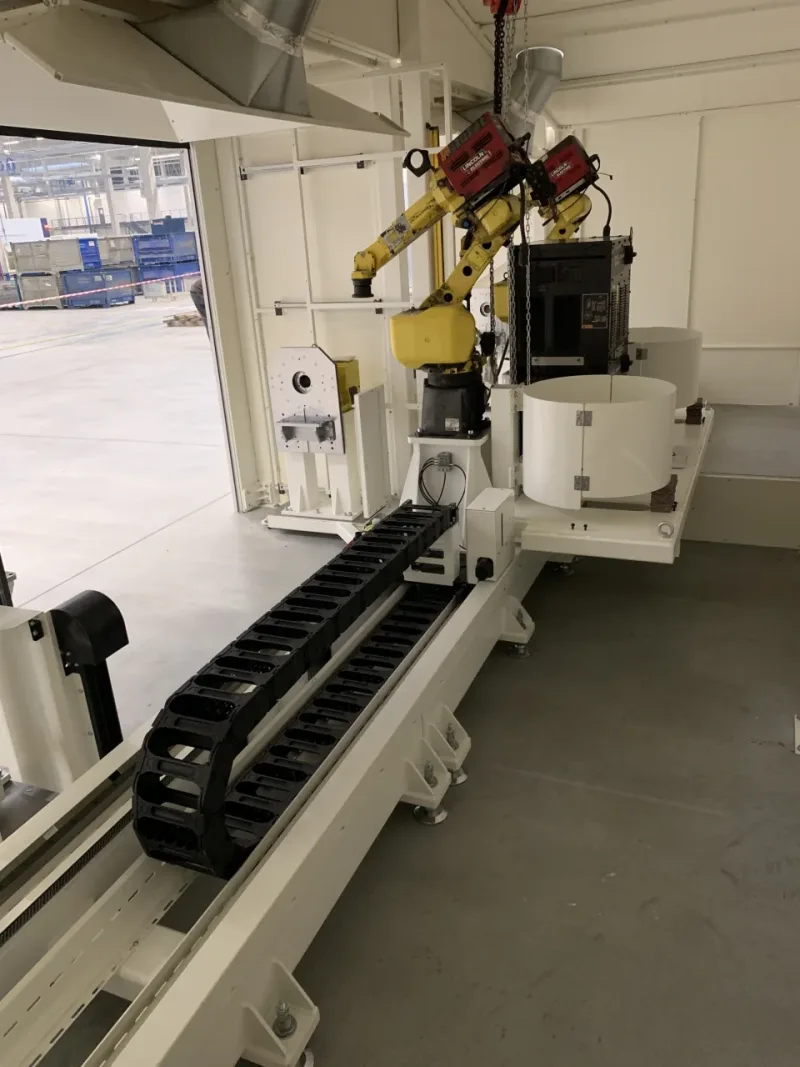
La programmation de robots industriels est une étape clé vers une production efficace et moderne. Elle permet d’automatiser les tâches répétitives, d’augmenter la précision, de réduire le taux d’erreurs et d’optimiser les processus de production. Que vous ayez besoin de robotiser le soudage, le montage, la manutention de matériaux ou la palettisation, nous créons une solution exactement selon vos exigences.
Réalisations et technologies avec lesquelles nous travaillons
Nous avons de l’expérience dans un large éventail de secteurs industriels : automobile, construction mécanique, agroalimentaire, pharmaceutique et d’autres.
Nous travaillons avec des robots des principaux fabricants mondiaux, tels que :
- FANUC
- KUKA
- ABB
- Universal Robots (UR)
- Doosan
- Yaskawa (Motoman)
- Stäubli
Outre la programmation de robots, nous proposons aussi leur intégration avec des systèmes d’automates, des panneaux HMI et des logiciels SCADA pour un contrôle complet du processus de production.
Comment souhaitez-vous nous contacter ?
Contact direct
+420 778 080 606 sekela@sekela.cz
Continuer via le formulaire de demande
Décrivez votre besoin. Vous pouvez joindre des documents.