
 Česky
 English
 Deutsch
 Italiano
 Français
 Srpski
Programowanie robotów przemysłowych i stanowiska zrobotyzowane
Napiszemy kod, który wprawi w ruch Państwa produkcję
Programujemy roboty przemysłowe do nowych operacji i modyfikujemy cykle istniej�
cych stanowisk. Prosimy opisać typ robota, narzędzie lub chwytak, część i wymagany wynik. Jeśli cykl jest powi�
zany z PLC lub kolejn�
stacj�
, prosimy podać także sposób przekazywania części i wymagany takt.
Robotyzacja produkcji i modyfikacje stanowisk zrobotyzowanych
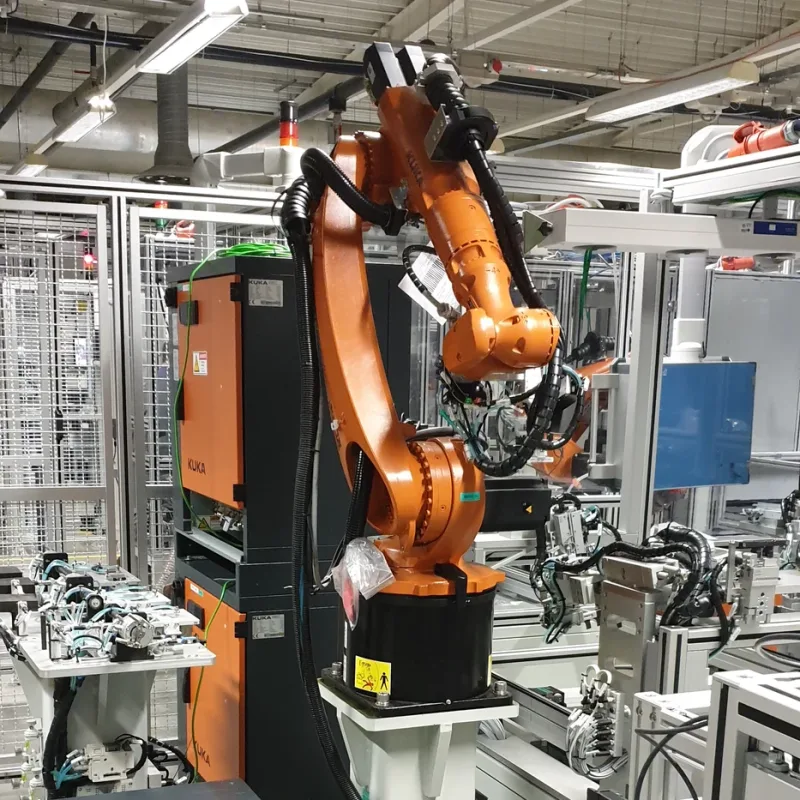
Manipulacja zrobotyzowana obejmuje chwycenie, przeniesienie i przekazanie części w powiązaniu z cyklem roboczym. Nowy wyrób na istniejącym stanowisku zrobotyzowanym może wymagać zmiany programu robota oraz modyfikacji chwytaka, narzędzia lub przyrządu. Prosimy podać model robota, sposób wkładania części i wymagania dotyczące nowego cyklu. Na podstawie dostępnej dokumentacji ocenimy powiązanie z PLC, wymianę sygnałów i warunki prób.
W przypadku nowego stanowiska prosimy opisać operację i wyposażenie, którym Państwo już dysponują. W przypadku istniejącej celi prosimy pokazać obecny cykl i zmianę, którą trzeba wprowadzić.
Do oceny ważny jest cały przebieg pracy: włożenie części, ruch robota, praca narzędzia i przekazanie do kolejnej operacji. Film obecnego cyklu pomoże pokazać także oczekiwanie na inne urządzenie lub operatora.
Programowanie robotów do konkretnych operacji produkcyjnych
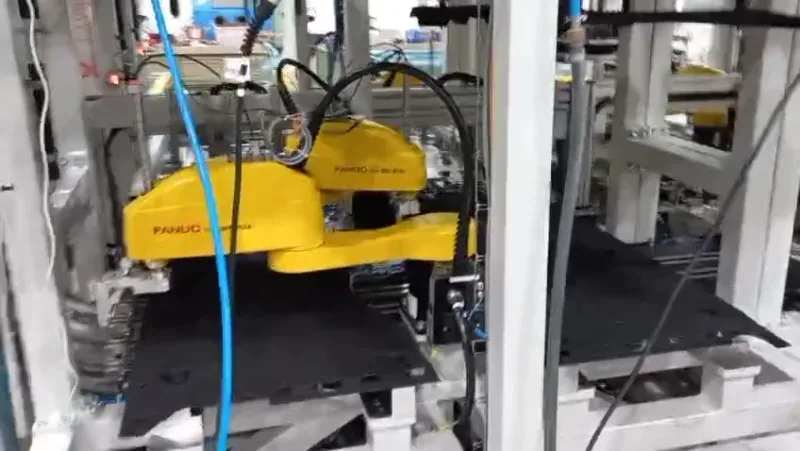
Program i ruchy robocze
Przygotowanie lub modyfikacja trajektorii zgodnie z położeniem części, narzędzia i dostępną przestrzenią. Przy zmianie istniejącej aplikacji określamy, co ma pozostać bez zmian.
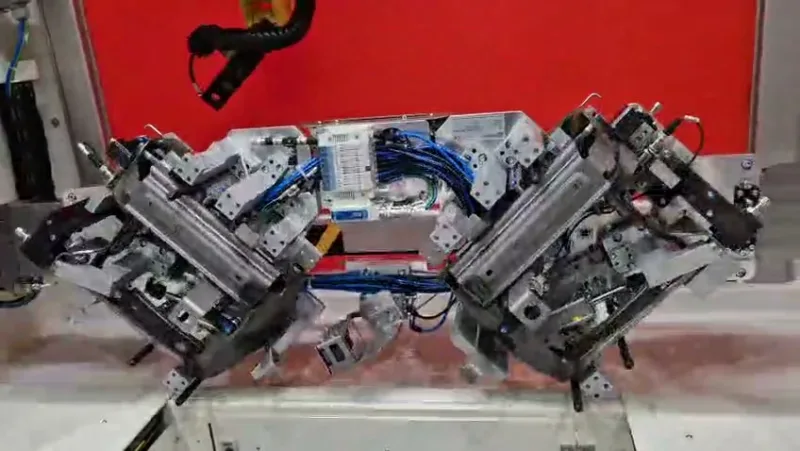
Narzędzie i włożenie części
Warunki gotowości narzędzia, włożenia wyrobu i zakończenia operacji. Dostawę lub modyfikację narzędzia i przyrządu określamy oddzielnie w zakresie zlecenia.
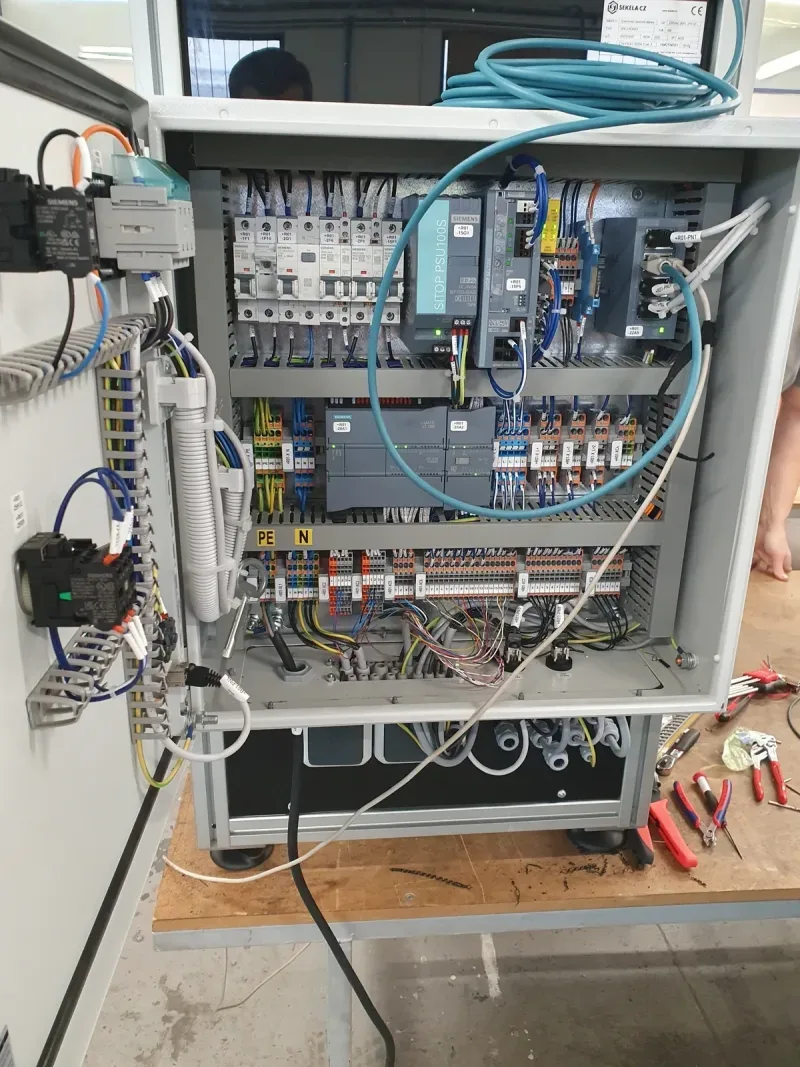
Sterowanie całym stanowiskiem
Powiązania między robotem, PLC i pozostałymi urządzeniami. Uzgadniamy przekazywanie stanów oraz powiązanie z wkładaniem, odbiorem i pracą operatora.
Cele spawalnicze i zrobotyzowane stanowiska kontrolne
Przy projektowaniu rozwiązujemy ruch robota łącznie z narzędziem, włożeniem części i komunikacją z otaczającą technologią.
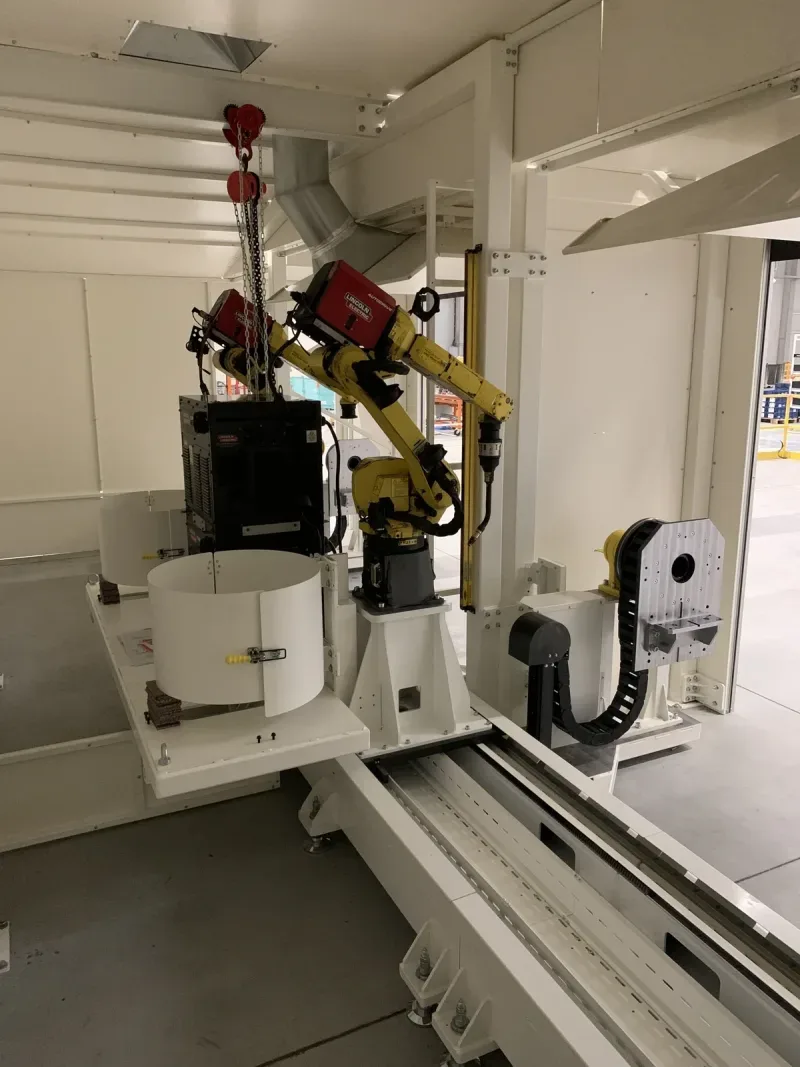
Cele spawalnicze z jednym lub kilkoma robotami
Liczbę robotów i układ celi dobieramy w zależności od dostępu do spoin, sposobu wkładania i wymaganego taktu. W zależności od zlecenia zajmujemy się przyrządami, programowaniem i synchronizacją robotów z pozostałymi ruchami celi.
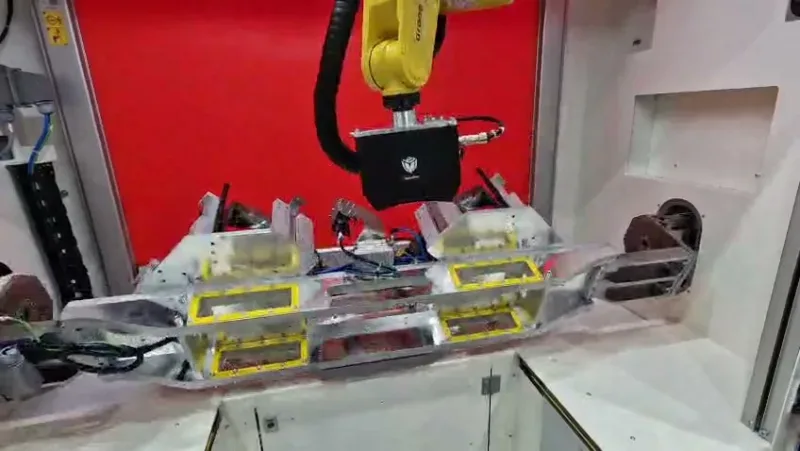
Skanery 3D, kamery przemysłowe i czujniki
Robot może doprowadzić kamerę lub skaner 3D do kilku miejsc na części albo przenieść część przed nieruchomy czujnik. W zależności od zlecenia weryfikujemy na przykład obecność, orientację lub wymiary. Podstawą projektu są cechy kontrolne, tolerancje, próbki i czas na kontrolę.
Modyfikacje zrobotyzowanych cel spawalniczych od innych dostawców
U klienta z branży motoryzacyjnej modyfikujemy istniejące zrobotyzowane cele spawalnicze od pierwotnego dostawcy DEL a.s.
Potrzebują Państwo zmodyfikować celę spawalniczą w swoim zakładzie? Do wstępnej oceny pomoże nam typ robota i celi, opis wymaganej zmiany, dostępność kopii zapasowej programu oraz termin, w którym można wyłączyć stanowisko.
Stanowiska zrobotyzowane z naszych realizacji
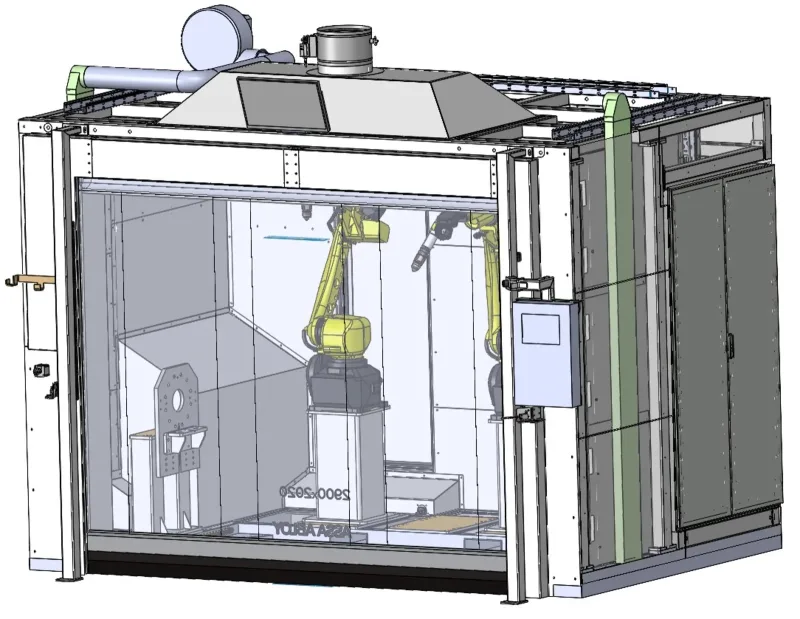
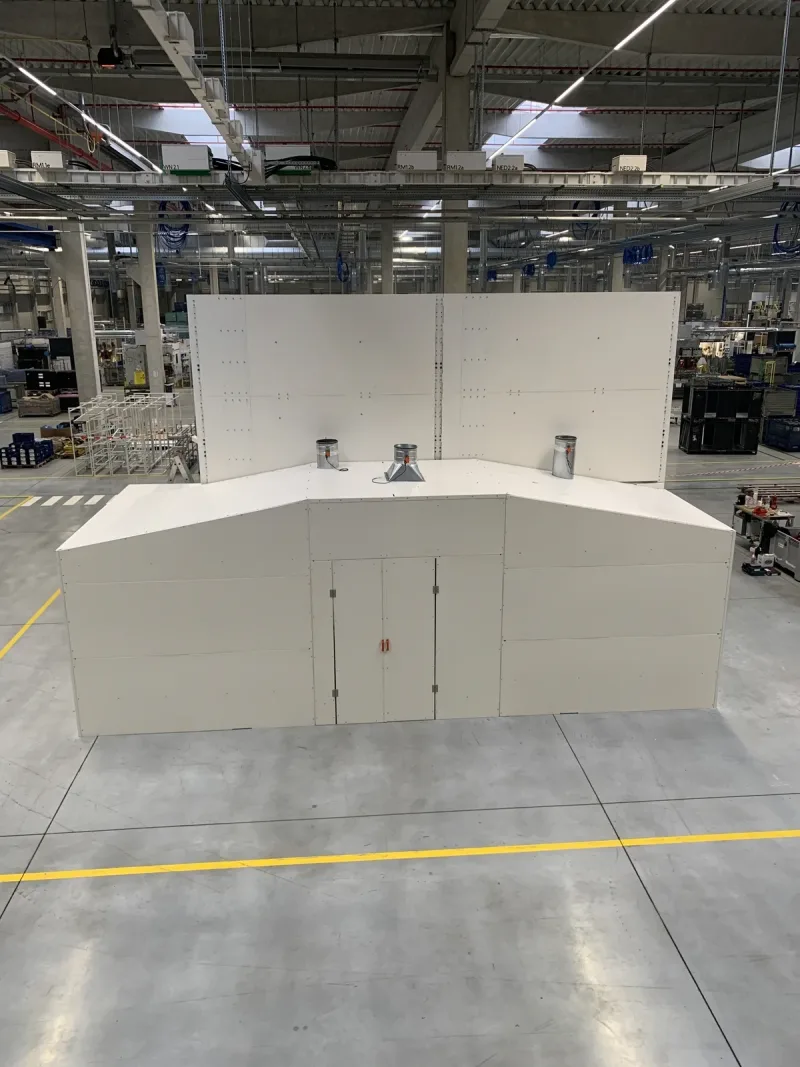
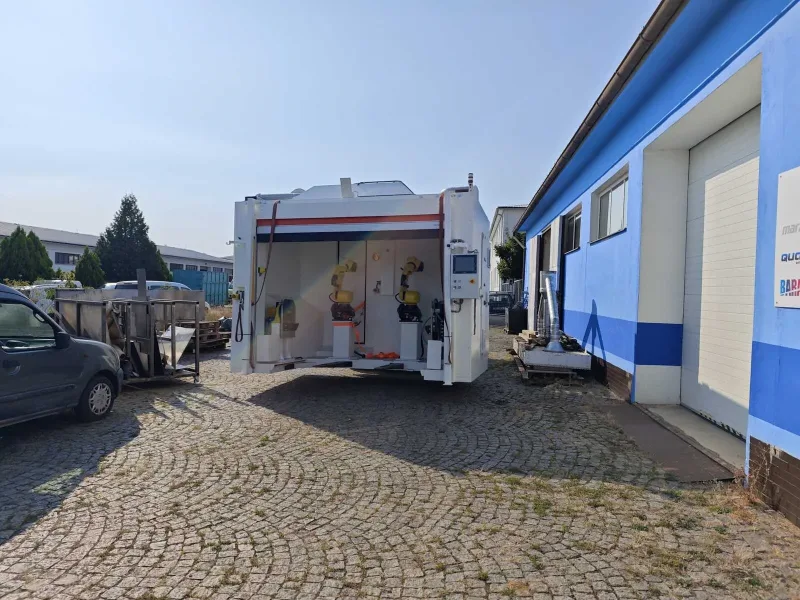
Cela zrobotyzowana do cięcia plazmowego
Dwa roboty FANUC wycinają plazmą wzmocnienia zderzaków. Realizacja obejmuje projekt, część mechaniczną i elektryczną oraz instalację stanowiska.
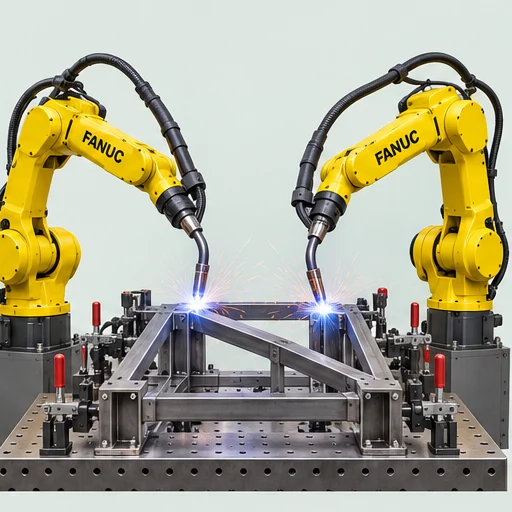
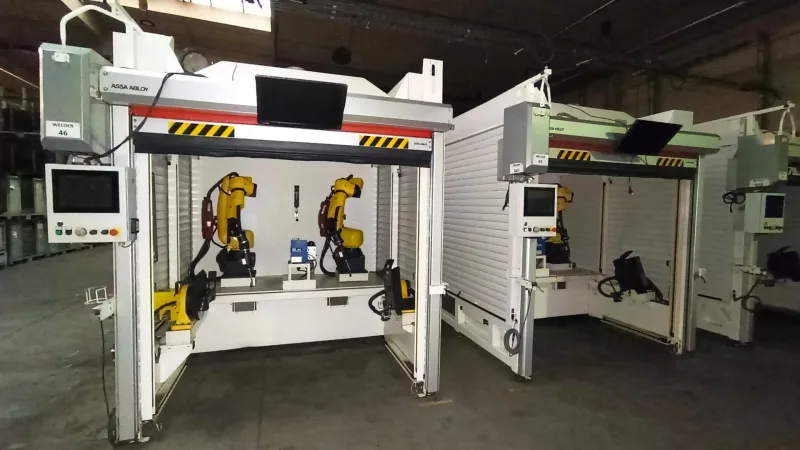
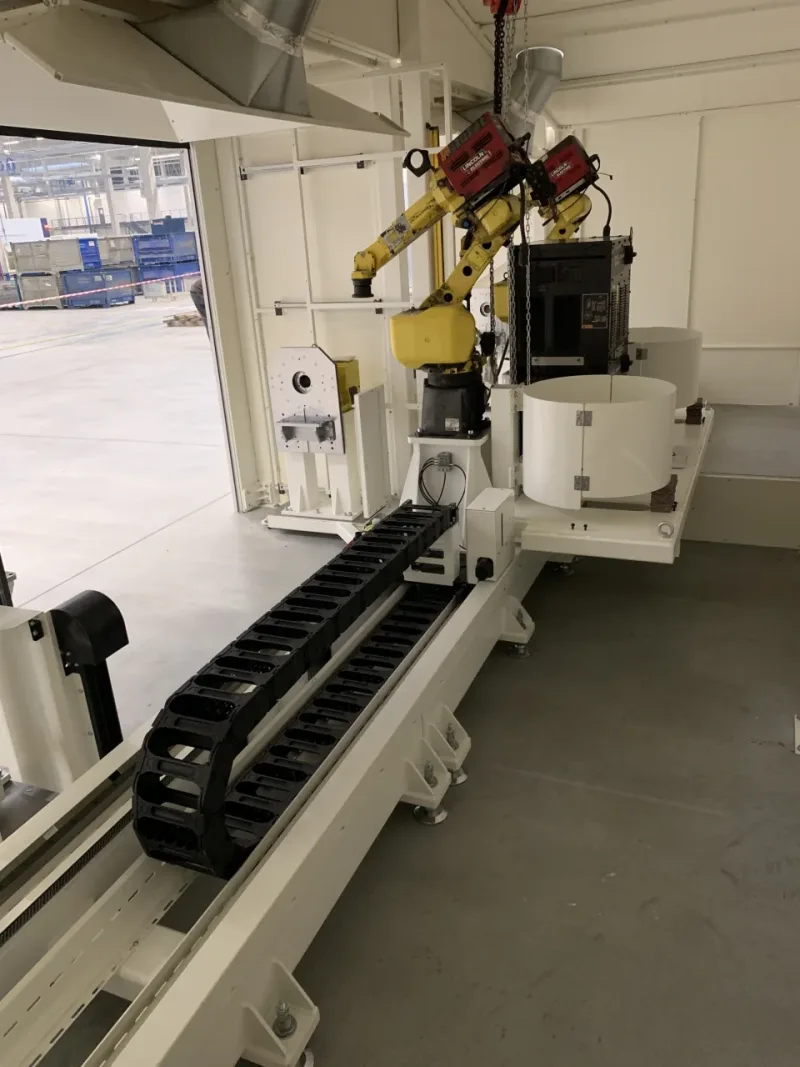
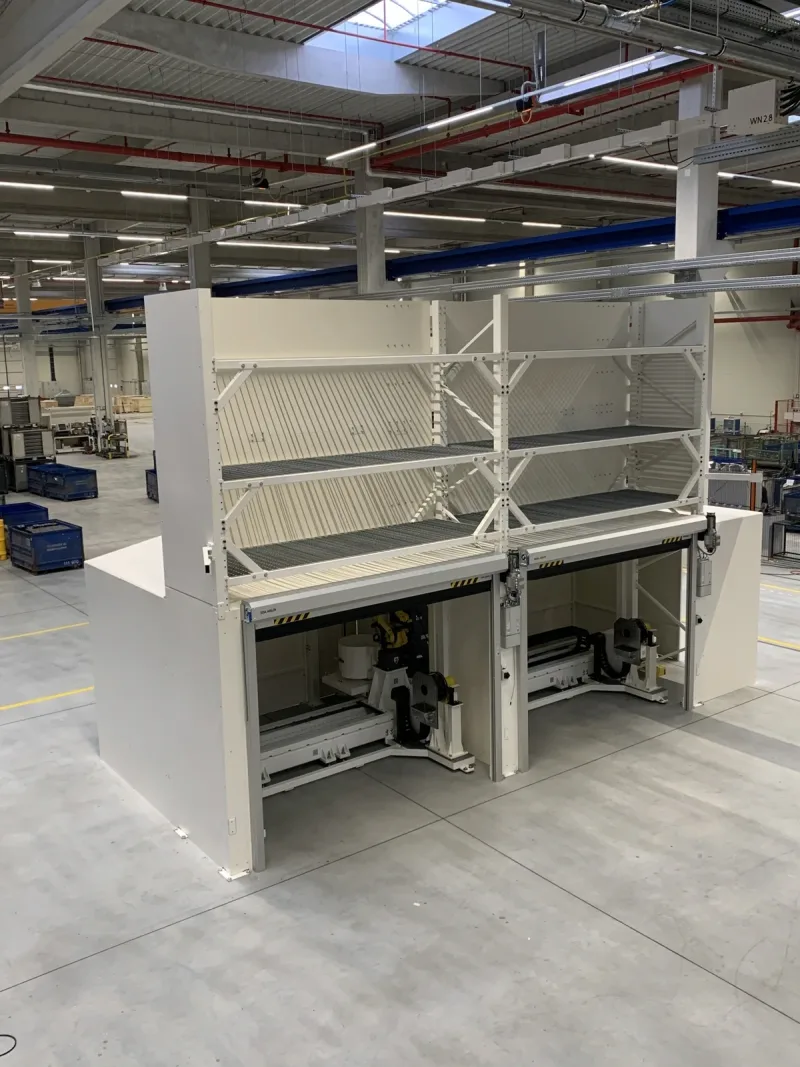
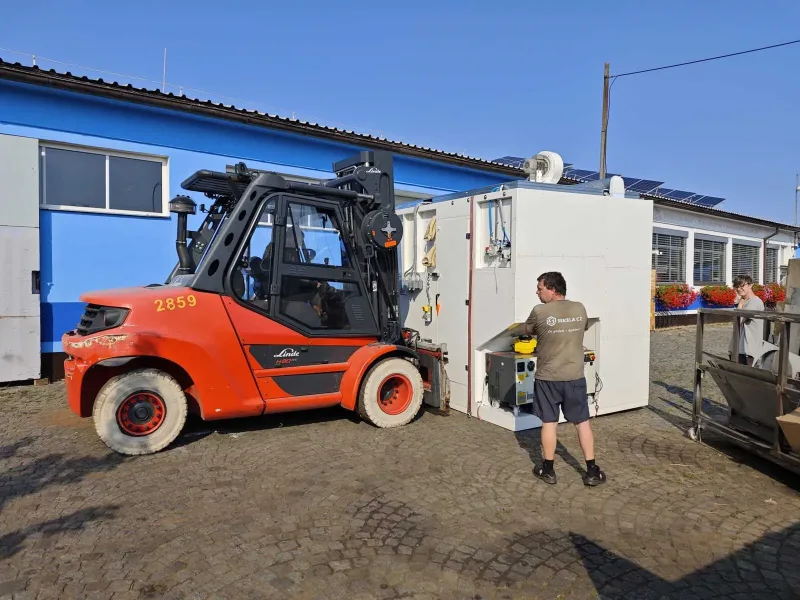
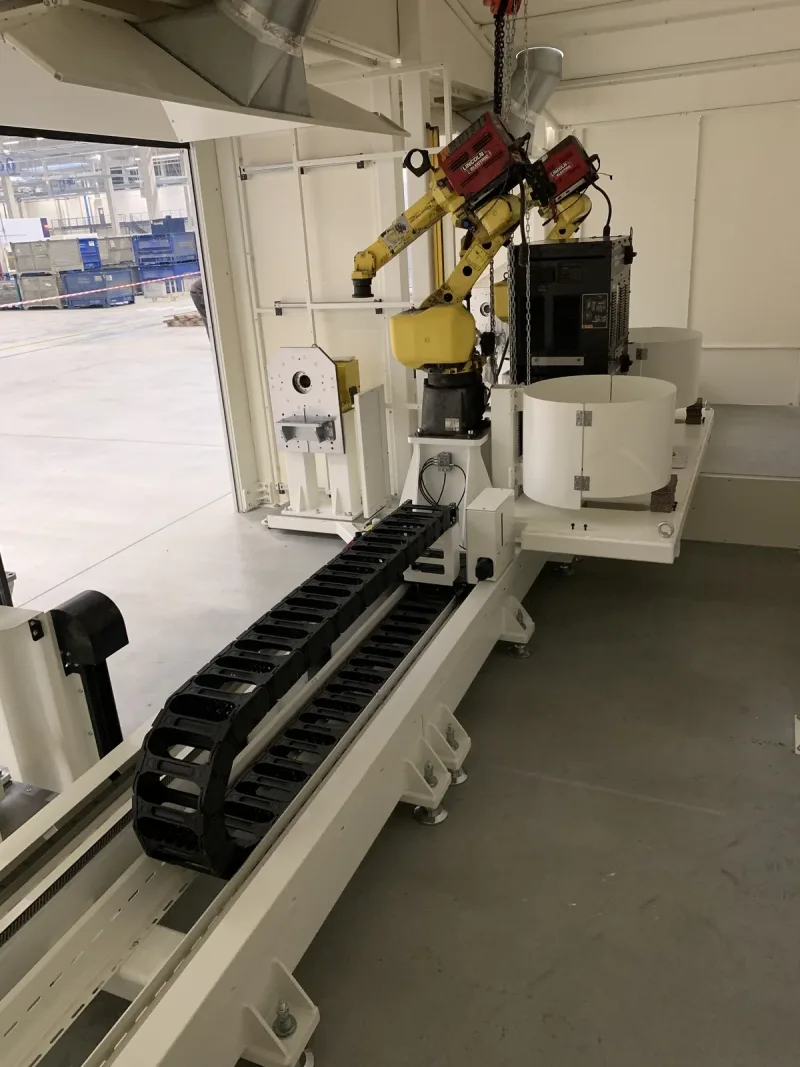
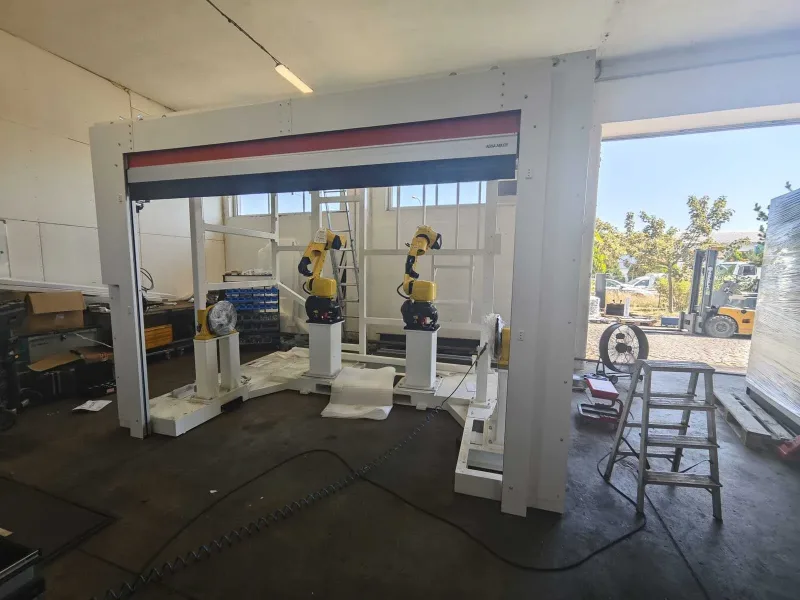
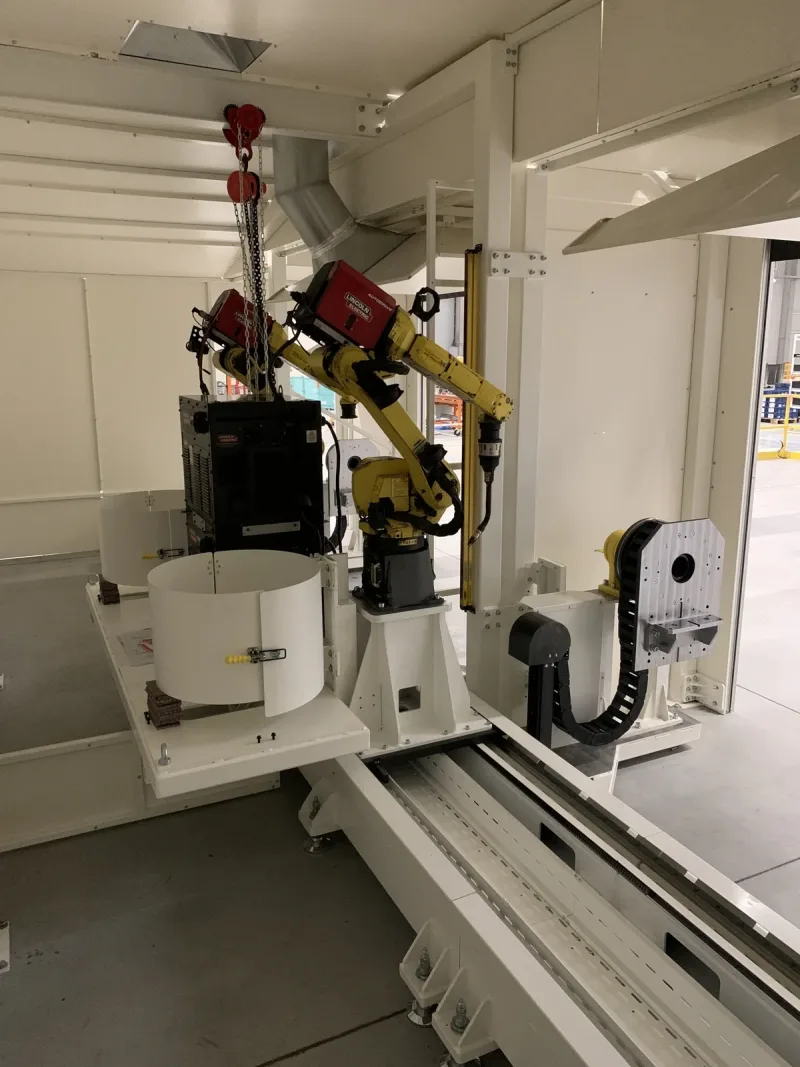
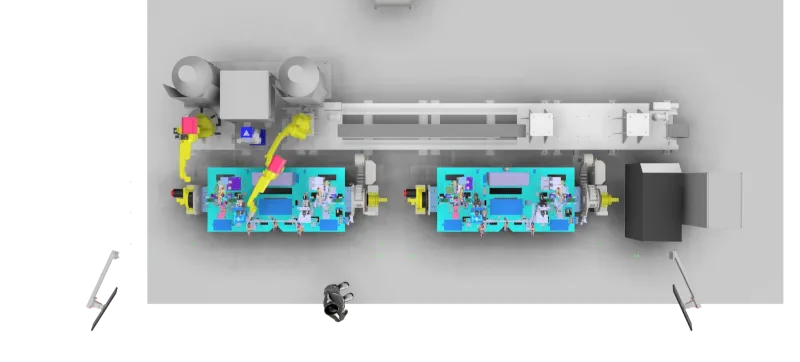
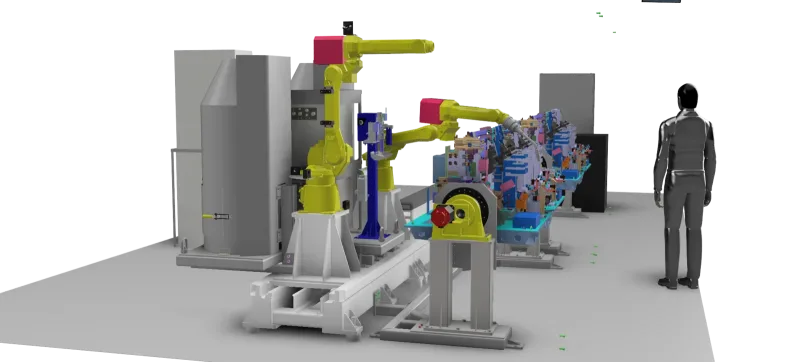
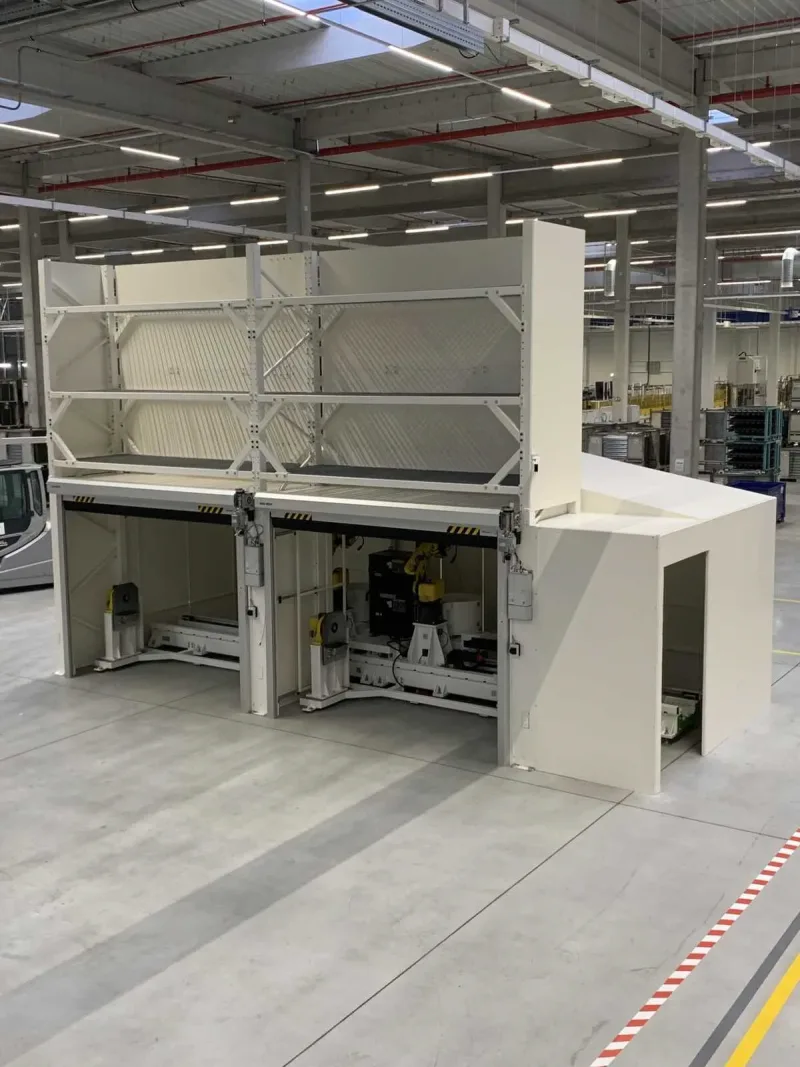
Dwurobotowa stacja spawalnicza
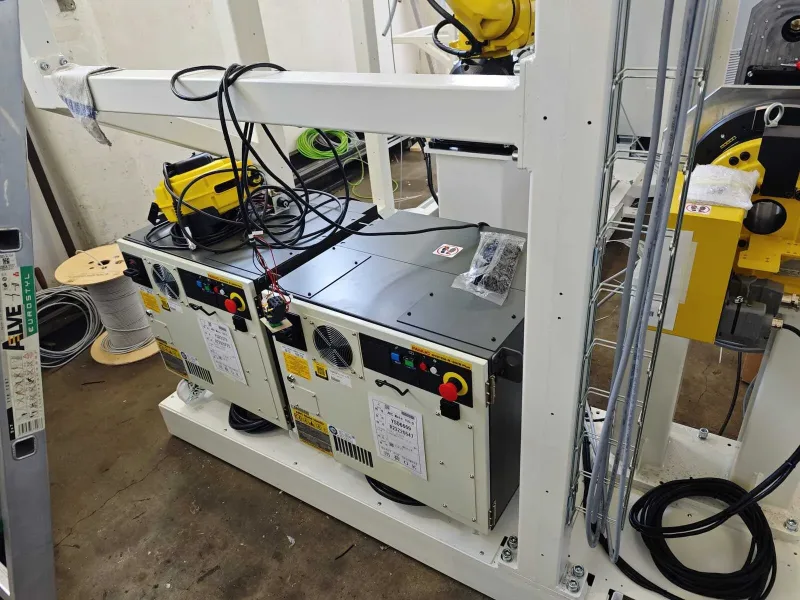
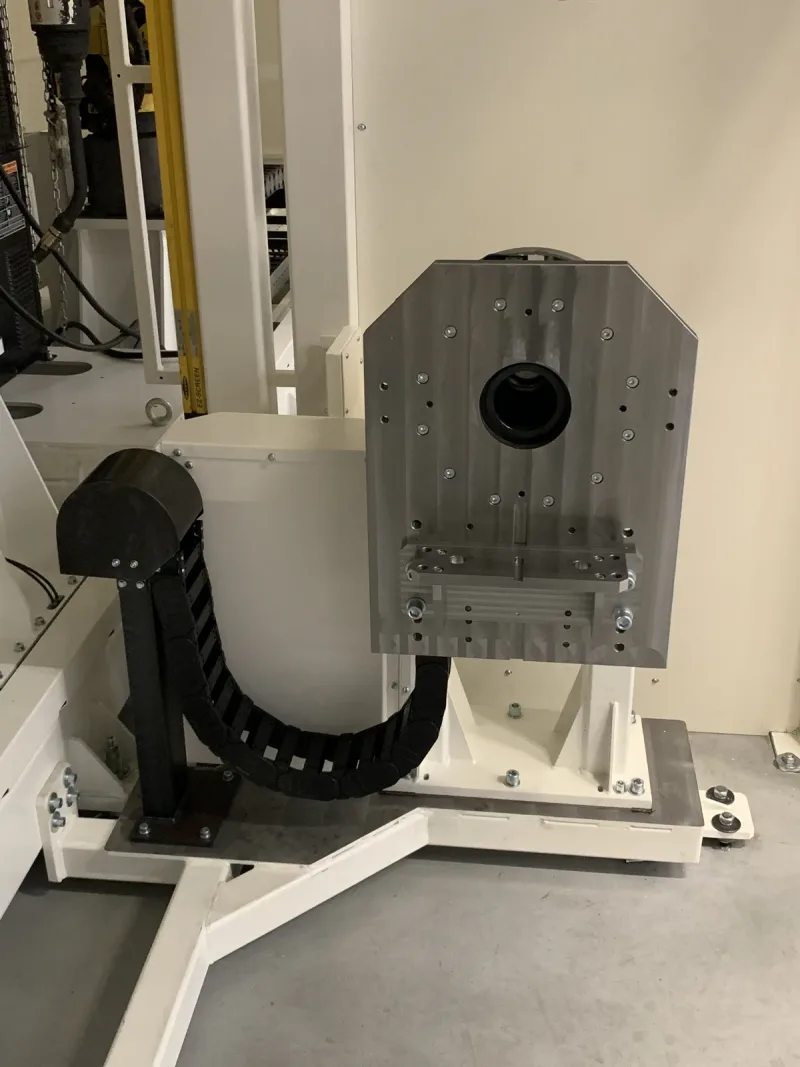
Dwa roboty FANUC pracują na wspólnej siódmej osi. Po jednej stronie odbywa się wkładanie, a po drugiej spawanie. Źródła spawalnicze dostarczył klient.
Robot, część i cały cykl roboczy
Do zaprojektowania programu potrzebujemy znać także wyposażenie i operacje wokół robota. Materiały na ich temat pomogą odróżnić zmianę ruchu od szerszej modyfikacji stanowiska.
Robot z częścią i narzędziem
Prosimy podać model robota, system sterowania i dostępne kopie zapasowe. Dla części prosimy uzupełnić wymiary, masę, środek ciężkości i powierzchnie styku; osobno prosimy opisać narzędzie i jego masę. Prosimy uwzględnić wszystkie warianty, które aplikacja ma obsługiwać.
Tor roboczy i otoczenie
Prosimy pokazać pozycje włożenia, chwycenia i odbioru części, otaczające urządzenia i przestrzeń do ruchu. Ważny jest także dostęp dla operatora i utrzymania ruchu. Przy zmianie wariantu prosimy oznaczyć, co zmienia się w przyrządzie, narzędziu lub położeniu wyrobu.
Cykl łącznie z oczekiwaniem
Prosimy uchwycić czas ruchu, pracę narzędzia, oczekiwanie na inne urządzenia oraz wkładanie i odbiór. Prosimy opisać warunki przekazania części i wymiany stanów ze sterowaniem stanowiska. W ten sposób można określić zmianę w odniesieniu do całego cyklu.
Jak przygotowujemy program i uruchomienie
Analiza operacji
Analizujemy część, krok technologiczny i otaczaj�
ce urz�
dzenia. Przy modyfikacji istniej�
cej aplikacji przydatny jest film całego cyklu i opis wymaganej zmiany.
Określenie wyposażenia i odpowiedzialności
Uzgadniamy, co pozostaje bez zmian i kto dostarczy robota, narzędzie, przyrz�
dy i pozostałe części. Doprecyzowujemy także zakres rozwi�
zania bezpieczeństwa.
Programowanie i powiązania
Przygotowujemy uzgodniony program i powi�
zania ze sterowaniem stanowiska. Podczas uruchamiania sprawdzamy ruchy, pracę narzędzia i wymianę stanów z otaczaj�
cymi urz�
dzeniami.
Próby i przekazanie operatorom
Zgodnie z uzgodnionymi warunkami prezentujemy cykl i wymagane warianty. Zakres szkolenia, kopii zapasowych i dokumentacji określamy dla konkretnego zlecenia.
Oceniamy cały cykl i wynik operacji
Ruchy z częścią i narzędziem
Weryfikacja uzgodnionego przebiegu operacji z rzeczywistym włożeniem, chwyceniem i powiązaniami stanowiska.
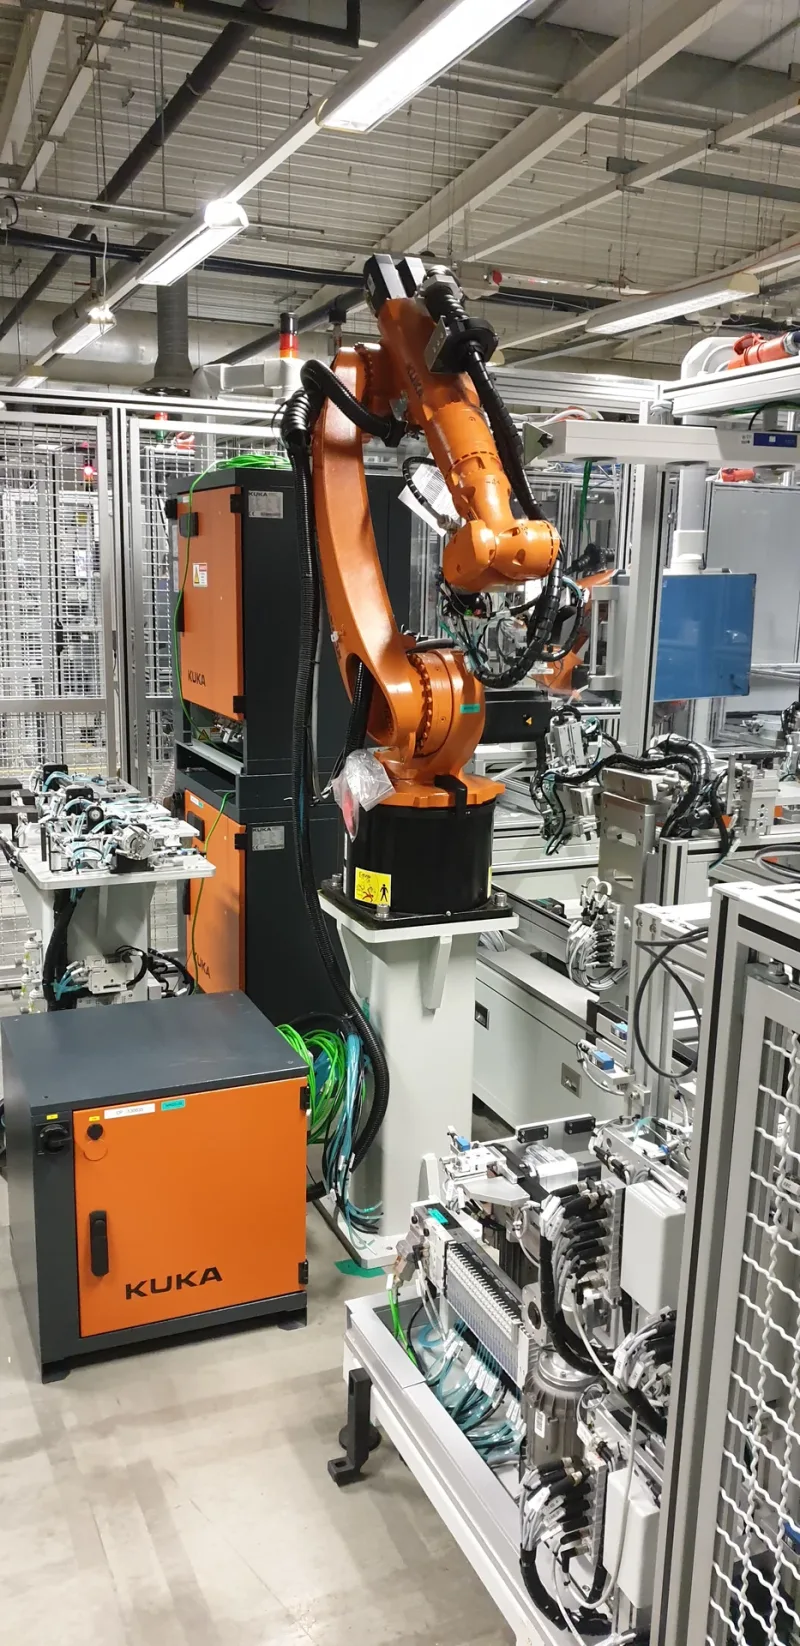
Takt w kontekście
Ocena uzgodnionego cyklu łącznie z pracą narzędzia, oczekiwaniem, wkładaniem i odbiorem. Samo przyspieszenie ruchu nie opisuje wydajności całego stanowiska.
Obsługa i przekazane materiały
Uzgodniony sposób rozpoczęcia, przerwania i wznowienia pracy; określony zakres szkolenia, kopii zapasowych programów i dokumentacji.
Zmiana aplikacji zrobotyzowanej: kto dostarczy narzędzie?
Przed oceną ceny warto oddzielić programowanie od wyposażenia potrzebnego do operacji.
Przykład z naszych realizacji: w dwurobotowej stacji spawalniczej źródła spawalnicze dostarczył klient. Sama nazwa stanowiska zrobotyzowanego nie określa więc, kto dostarcza poszczególne części technologiczne.
W założeniach prosimy oznaczyć robota, narzędzie i przyrząd, którymi Państwo już dysponują, oraz części, które mają powstać od nowa. Wspólnie określimy ruchy robocze, przekazywanie sygnałów i powiązanie z pracą operatora.
Pytania dotyczące programowania i wyposażenia
Gdzie można zobaczyć przykłady stanowisk zrobotyzowanych?
W realizacjach znajdą Państwo dwurobotową stację spawalniczą i celę zrobotyzowaną do cięcia plazmowego.
Czy można wykorzystać naszego robota i narzędzie?
Prosimy podać ich konkretny typ, system sterowania, stan i dostępną dokumentację. Możliwość zachowania wyposażenia ocenimy na podstawie wymaganej operacji i powiązań.
Czy dostarczają Państwo tylko program, czy całe stanowisko?
W zapytaniu prosimy rozróżnić wymagane programowanie, modyfikację istniejącej celi i nowe stanowisko. Podział dostawy robota, mechaniki, części elektrycznej, narzędzia i przyrządów określimy w konkretnej ofercie.
Czy możemy dodać nowy wyrób do istniejącej celi?
Możliwość zależy od geometrii i masy części, narzędzia, przestrzeni i sterowania. Prosimy przesłać opis nowego wariantu i obecnego procesu, łącznie ze sposobem włożenia i odbioru.
Jak określić wymaganie dotyczące krótszego cyklu?
Prosimy podać obecny czas, czas docelowy i przebieg poszczególnych kroków. Opóźnienie może powstawać w ruchu robota, pracy narzędzia, oczekiwaniu na inne urządzenie lub po stronie operatora.
Jak operator może obserwować to, co dzieje się wewnątrz celi?
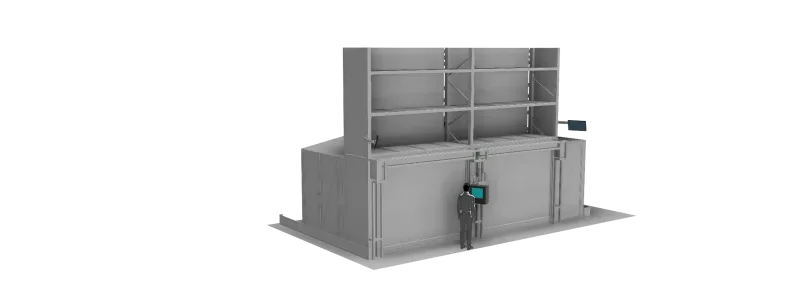
W naszej stacji spawalniczej przy panelu operatorskim znajduje się monitor z obrazem kamery rejestrującej przestrzeń roboczą. Jest to podgląd przestrzeni dla operatora. Jeśli w Państwa założeniach ważny jest widok operacji, prosimy opisać, co operator ma widzieć i skąd steruje stanowiskiem.
Jak opisać przejście między wariantami wyrobu?
Prosimy podać, które części zmieniane są ręcznie, a które ustawieniem programu, kto wykonuje przezbrojenie i jak rozpoznaje się gotowość właściwego wariantu. Prosimy dołączyć opis obecnego narzędzia, przyrządu i sposobu włożenia. Zakres modyfikacji ocenia się dla konkretnej celi.
Czy można zapytać także o roboty innych marek niż FANUC?
Zapytanie można przygotować dla robotów FANUC, KUKA, ABB, Yaskawa i Stäubli oraz robotów współpracujących UR i Doosan. Prosimy podać konkretny model, system sterowania, narzędzie i wymaganą operację. Zakres programowania, potrzebne materiały i możliwość integracji ocenimy z wyprzedzeniem; partnerstwo FANUC dotyczy tej konkretnej marki.
Dlaczego warto wybrać nasze usługi?
Kompleksowe rozwiązania na wymiar
Dostosujemy programowanie do Państwa specyficznych potrzeb.
Wzrost produktywności
Roboty pracują szybciej, dokładniej i bez zbędnych przestojów.
Optymalizacja kosztów
Robotyzacja obniża koszty eksploatacji i eliminuje marnotrawstwo.
Elastyczność i skalowalność
Nasze rozwiązanie umożliwia łatwą rozbudowę i modyfikacje.
Wsparcie i serwis
Oferujemy długoterminowe wsparcie techniczne, konserwację i szkolenia operatorów.
Programowanie robotów przemysłowych jest kluczowym krokiem do efektywnej i nowoczesnej produkcji. Umożliwia automatyzację powtarzalnych czynności, zwiększenie dokładności, zmniejszenie liczby błędów i optymalizację procesów produkcyjnych. Niezależnie od tego, czy potrzebują Państwo robotyzacji spawania, montażu, manipulacji materiałem czy paletyzacji, stworzymy rozwiązanie dokładnie według Państwa wymagań.
Realizacje i technologie, z którymi pracujemy
Mamy doświadczenie w szerokim zakresie branż przemysłowych - motoryzacyjnej, maszynowej, spożywczej, farmaceutycznej i innych.
Pracujemy z robotami wiodących światowych producentów, takich jak:
- FANUC
- KUKA
- ABB
- Universal Robots (UR)
- Doosan
- Yaskawa (Motoman)
- Stäubli
Oprócz programowania robotów oferujemy także ich integrację z systemami PLC, panelami HMI i oprogramowaniem SCADA, zapewniając pełną kontrolę nad procesem produkcyjnym.
Jak chcą się Państwo z nami skontaktować?
Kontakt bezpośredni
+420 778 080 606 sekela@sekela.cz
Przejście do formularza zapytania
Prosimy opisać, czego Państwo potrzebują. Można dołączyć materiały.