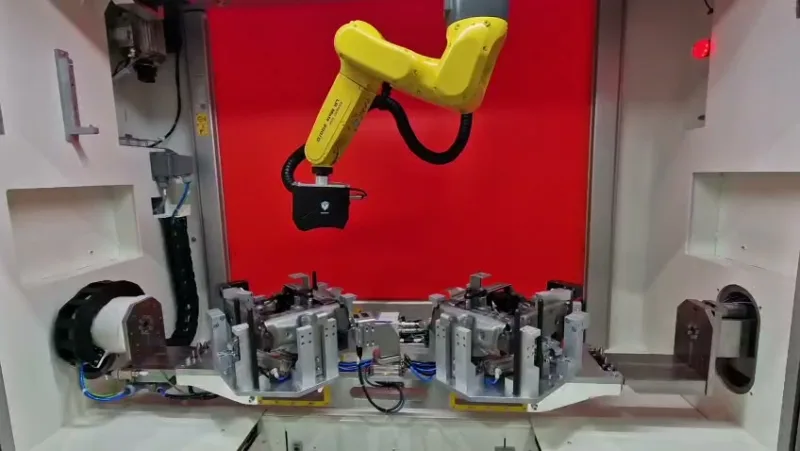
Bei großen Teilen muss der Sensor die Messpunkte aus dem richtigen Winkel erfassen. ScanMach kombiniert die Positionierung des Stoßfängers mit einem Roboter und 3D-Sensor.
Die Bedienperson legt den Stoßfänger in die Vorrichtung ein. Der Positionierer dreht ihn. Ein FANUC LR Mate 200iD fährt auf einer Linearachse und führt den GOCATOR 3210 über die Messstellen.
Das kurze Video zeigt einen Teil des Messzyklus. Das längere zeigt mehrere Positionen. Die Fallstudie enthält Fotos von Roboter, Sensor und Vorrichtung.
Projekt ansehen · Kurzer Messclip · Zusammenschnitt der Anlage · Kontakt aufnehmen · Blog

 Česky
 English
 Italiano
 Polski
 Français
 Srpski