
 Česky
 English
 Deutsch
 Italiano
 Français
 Srpski
12. listopada 2026
ScanMach: jak robot mierzy zderzak w 3D
Operator umieszcza zderzak w przyrządzie. Pozycjoner obraca detal. Robot FANUC LR Mate 200iD porusza się po osi liniowej i prowadzi czujnik GOCATOR 3210 nad mierzonymi obszarami.
12. listopada 2026
Operator umieszcza zderzak w przyrządzie. Pozycjoner obraca detal. Robot FANUC LR Mate 200iD porusza się po osi liniowej i prowadzi czujnik GOCATOR 3210 nad mierzonymi obszarami.
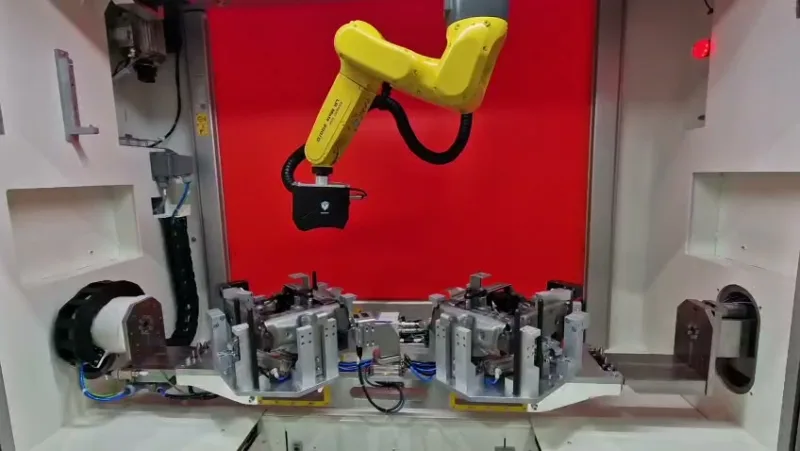
Przy dużej części czujnik musi widzieć punkty pomiarowe pod właściwym kątem. ScanMach łączy pozycjonowanie zderzaka z robotem wyposażonym w czujnik 3D.
Operator umieszcza zderzak w przyrządzie, a pozycjoner go obraca. FANUC LR Mate 200iD jedzie po osi liniowej i prowadzi czujnik GOCATOR 3210 nad mierzonymi obszarami.
Krótki film pokazuje część cyklu, a dłuższy pracę w kilku pozycjach. Studium zawiera zdjęcia robota, czujnika i przyrządu.
Zobacz realizację · Krótki film z pomiaru · Montaż ujęć ze stanowiska · Skontaktuj się z nami · Blog