
 English
 Deutsch
 Italiano
 Polski
 Français
 Srpski
12. listopadu 2026
ScanMach: Jak robot měří nárazník ve 3D
Při kontrole rozměrného dílu musí snímač vidět měřená místa ze správného úhlu. ScanMach k tomu spojuje polohování nárazníku a pohyb robota s 3D snímačem.
12. listopadu 2026
Při kontrole rozměrného dílu musí snímač vidět měřená místa ze správného úhlu. ScanMach k tomu spojuje polohování nárazníku a pohyb robota s 3D snímačem.
Otevřít případovou studii Krátký klip měření Sestřih práce stanoviště
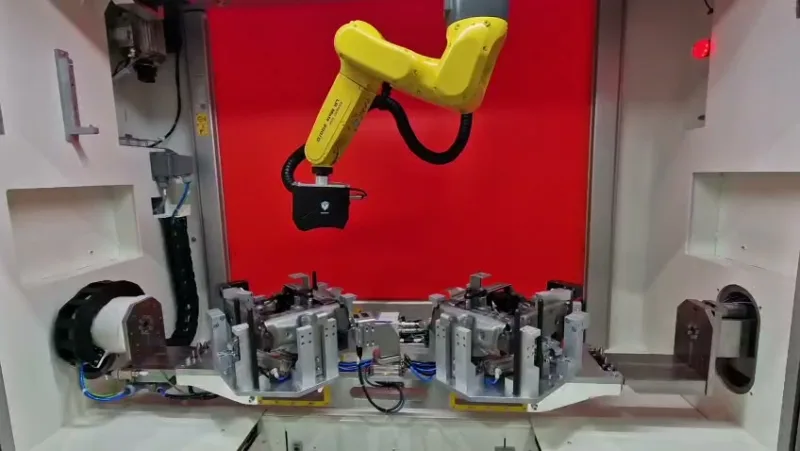
Obsluha vloží nárazník do přípravku. Polohovadlo díl natočí do pozice potřebné pro měření. Robot FANUC LR Mate 200iD se pohybuje po pojezdové dráze a vede snímač GOCATOR 3210 nad měřenými částmi nárazníku.
Krátký záběr ukazuje část měřicího cyklu. Delší sestřih zachycuje práci stanoviště ve více polohách. V případové studii jsou navíc fotografie robota, snímače a polohovacího přípravku.