Česky
 English
 Italiano
 Polski
 Français
 Srpski
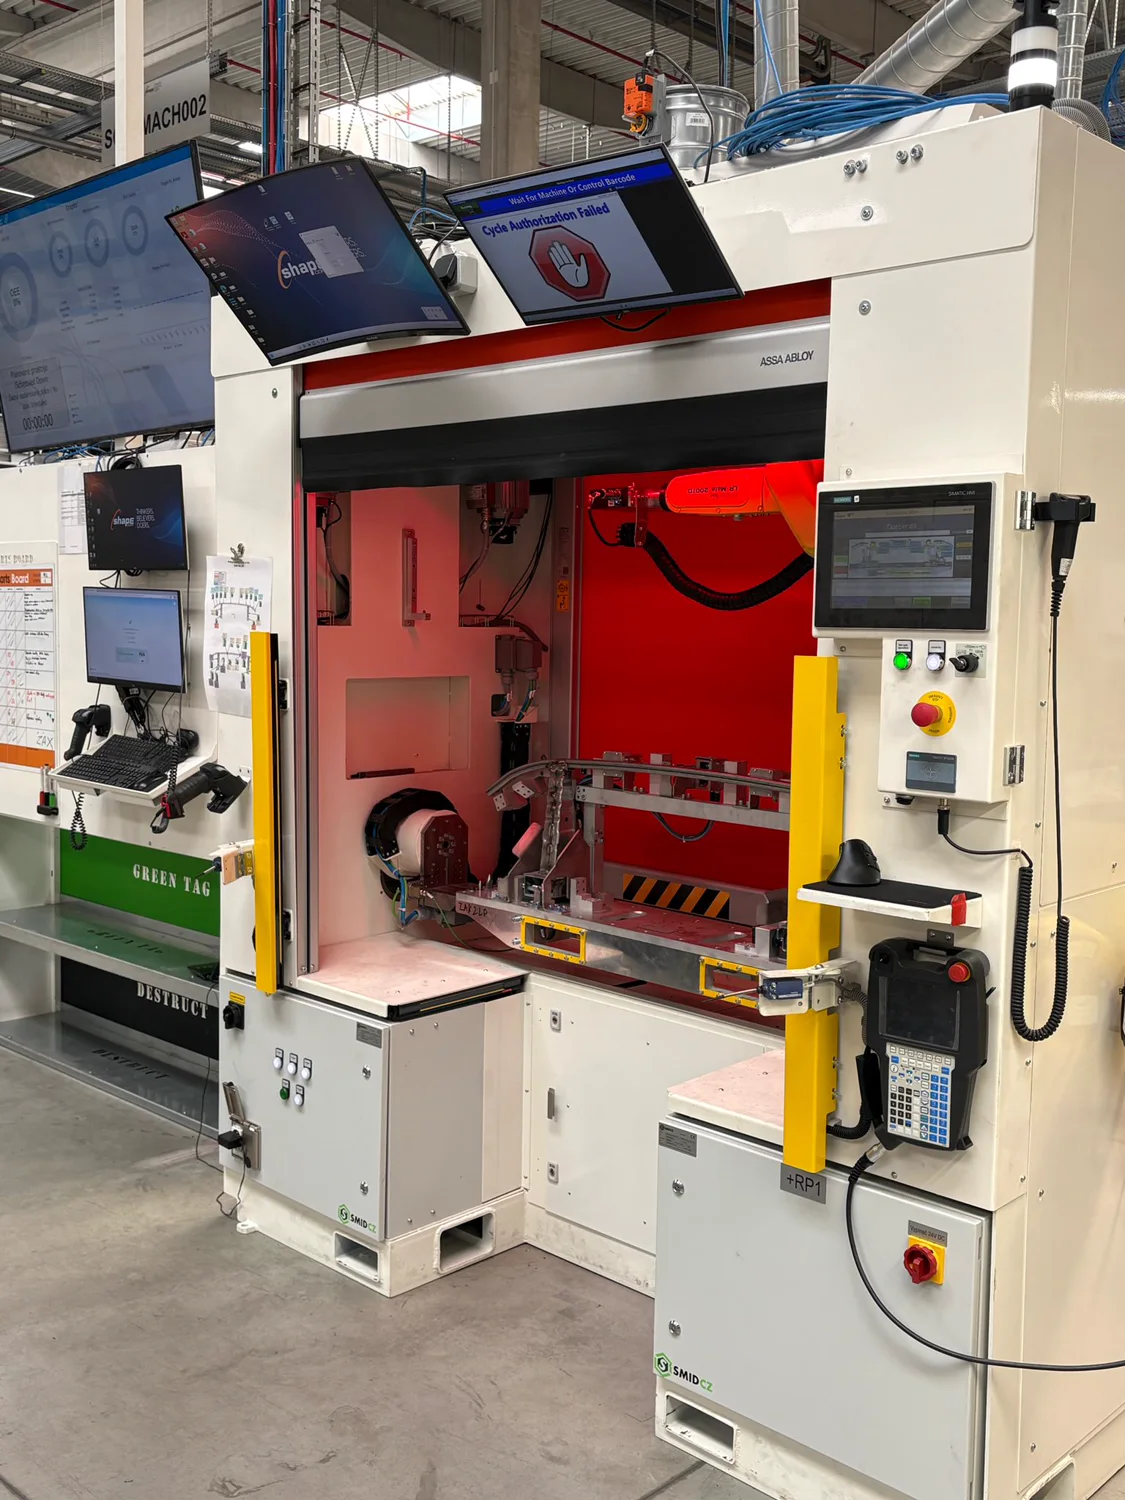
ScanMach - robotergestützte 3D-Stoßfängerprüfung
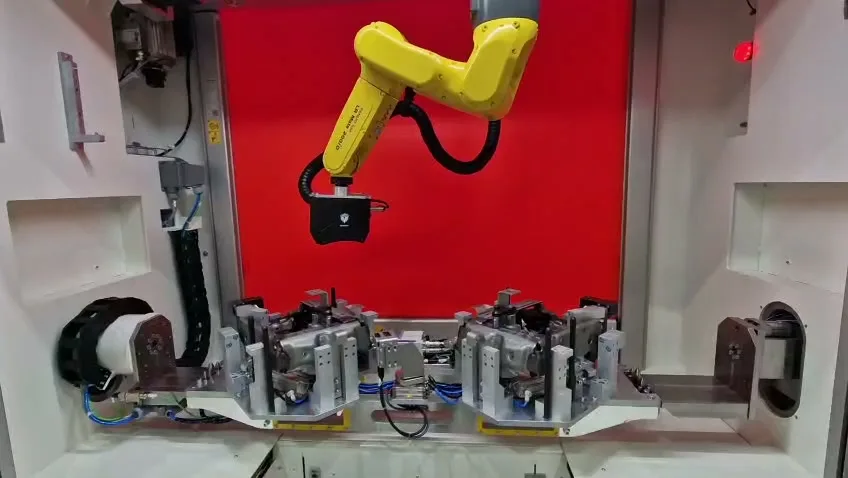
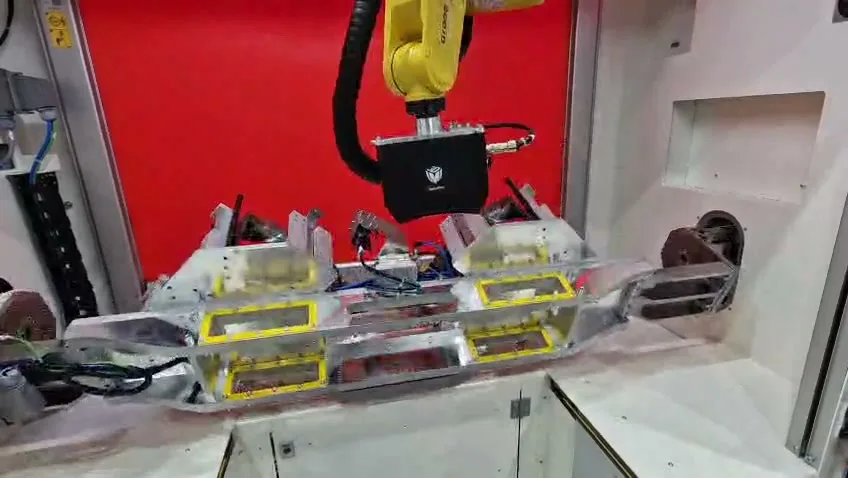
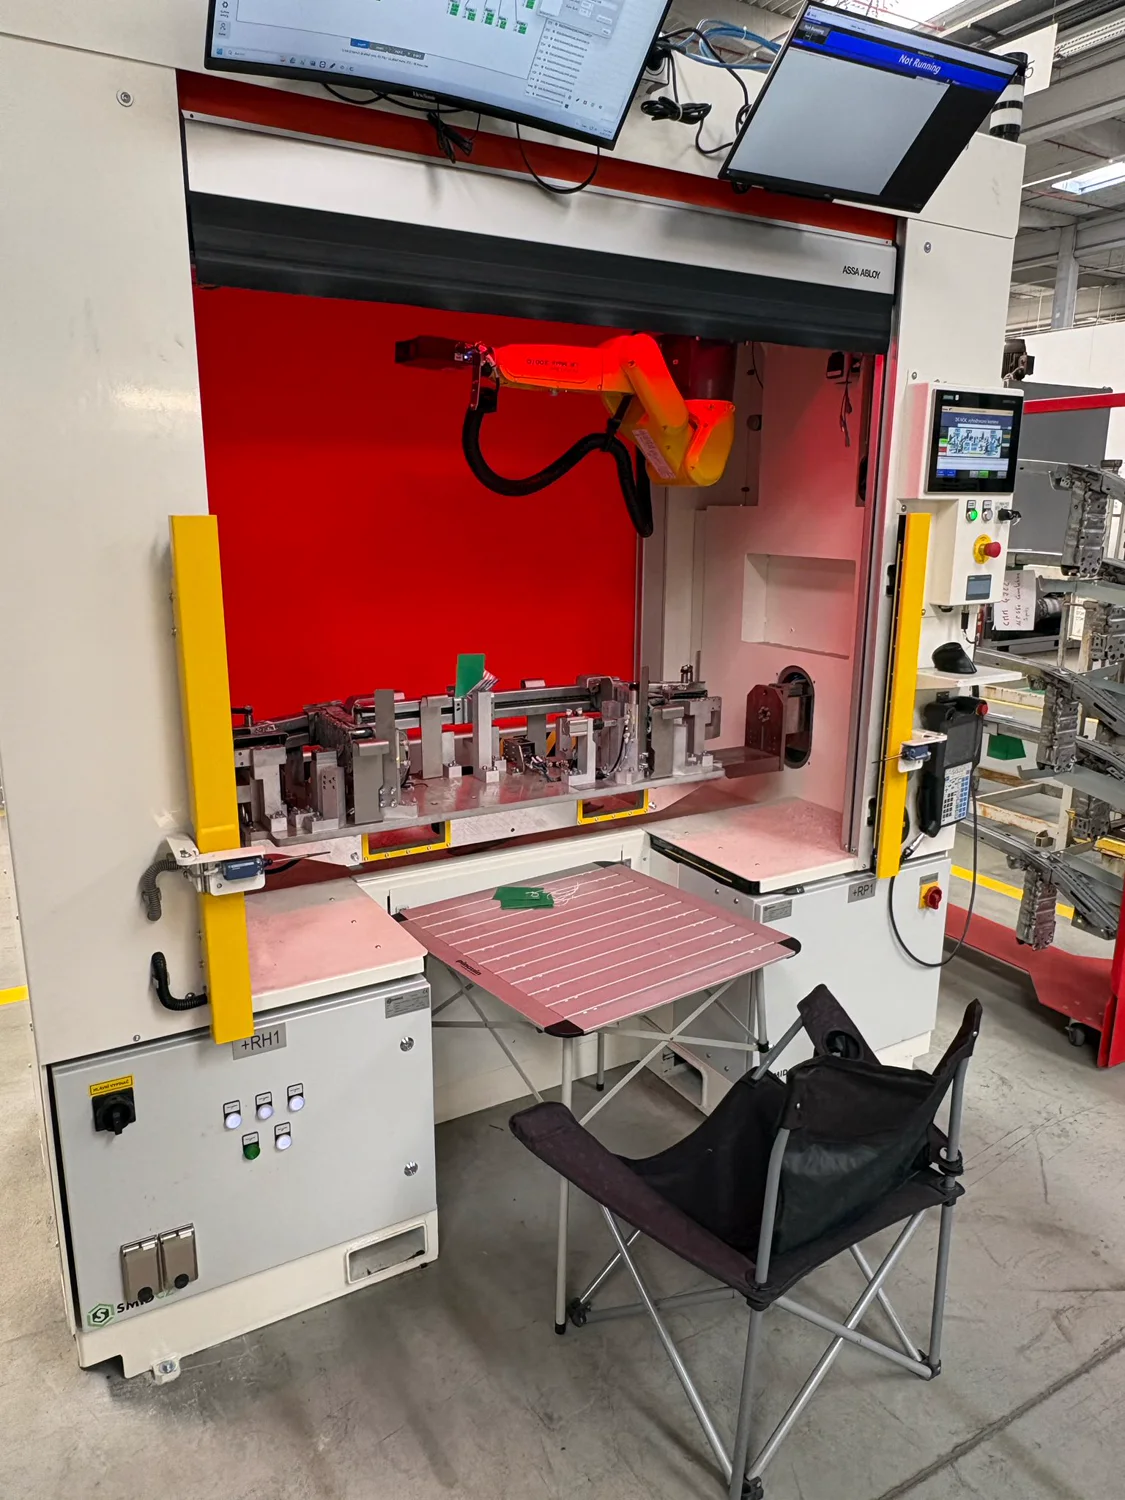
Automatisierung Robotik 3D-PrüfungEin Roboter und eine Positioniervorrichtung zur Messung von Stoßfängern.
Details
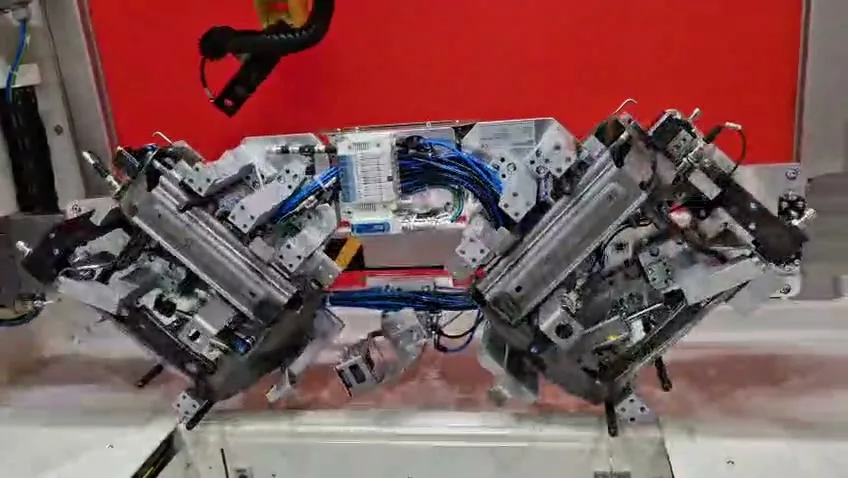
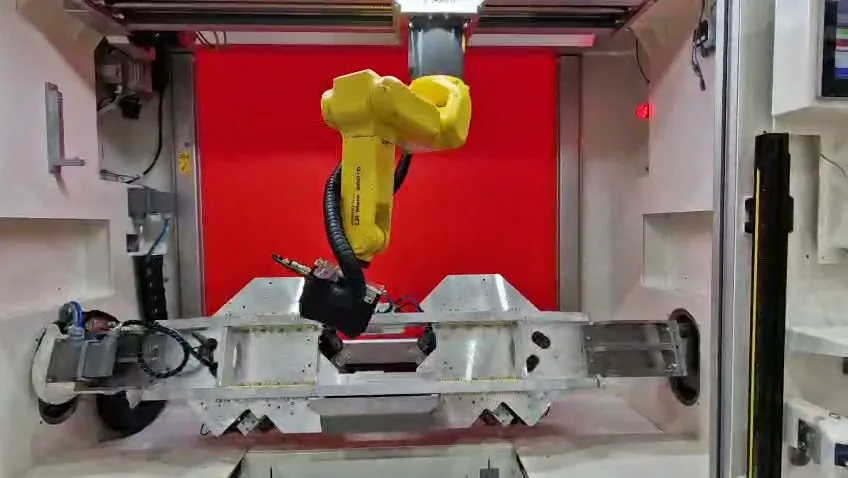
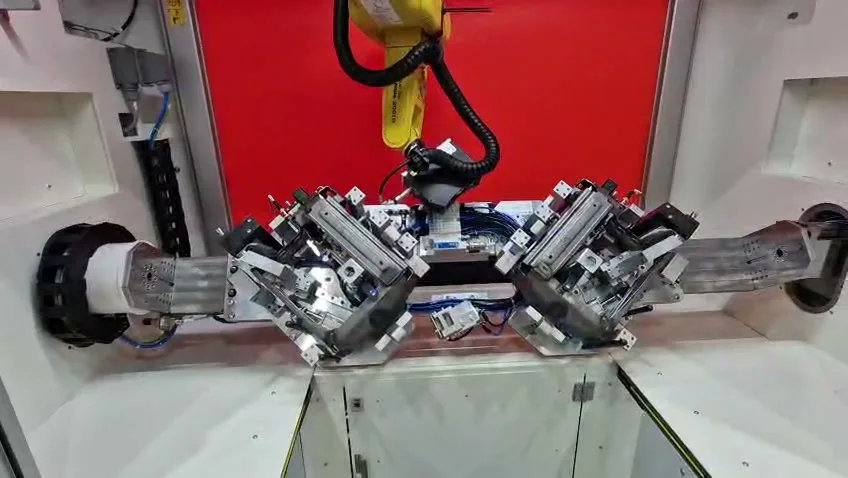
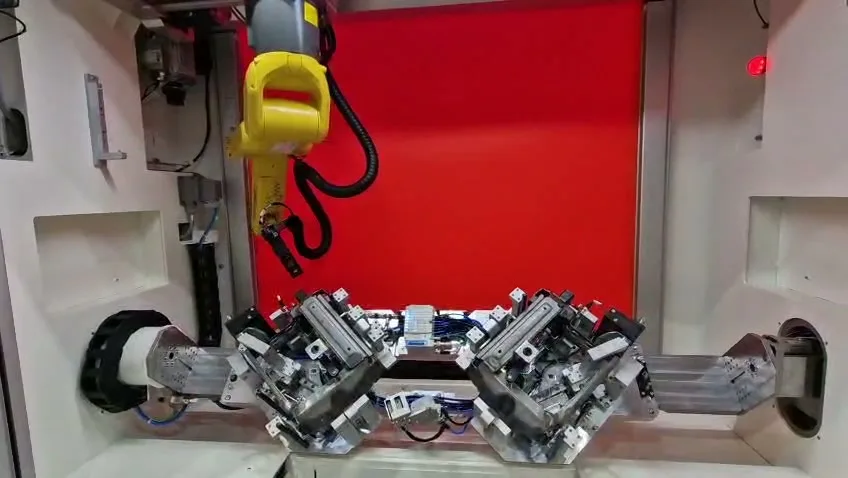
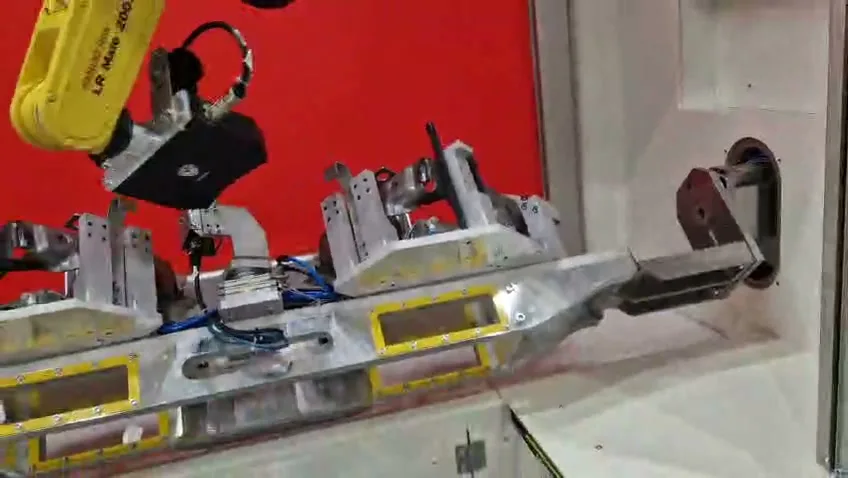
Der Bediener legt den Stoßfänger in die Vorrichtung ein. Das Positioniersystem dreht ihn in die Messlage. Die dokumentierte Ausführung nutzt einen FANUC LR Mate 200iD auf einer Verfahrachse und einen 3D-Sensor GOCATOR 3210.